
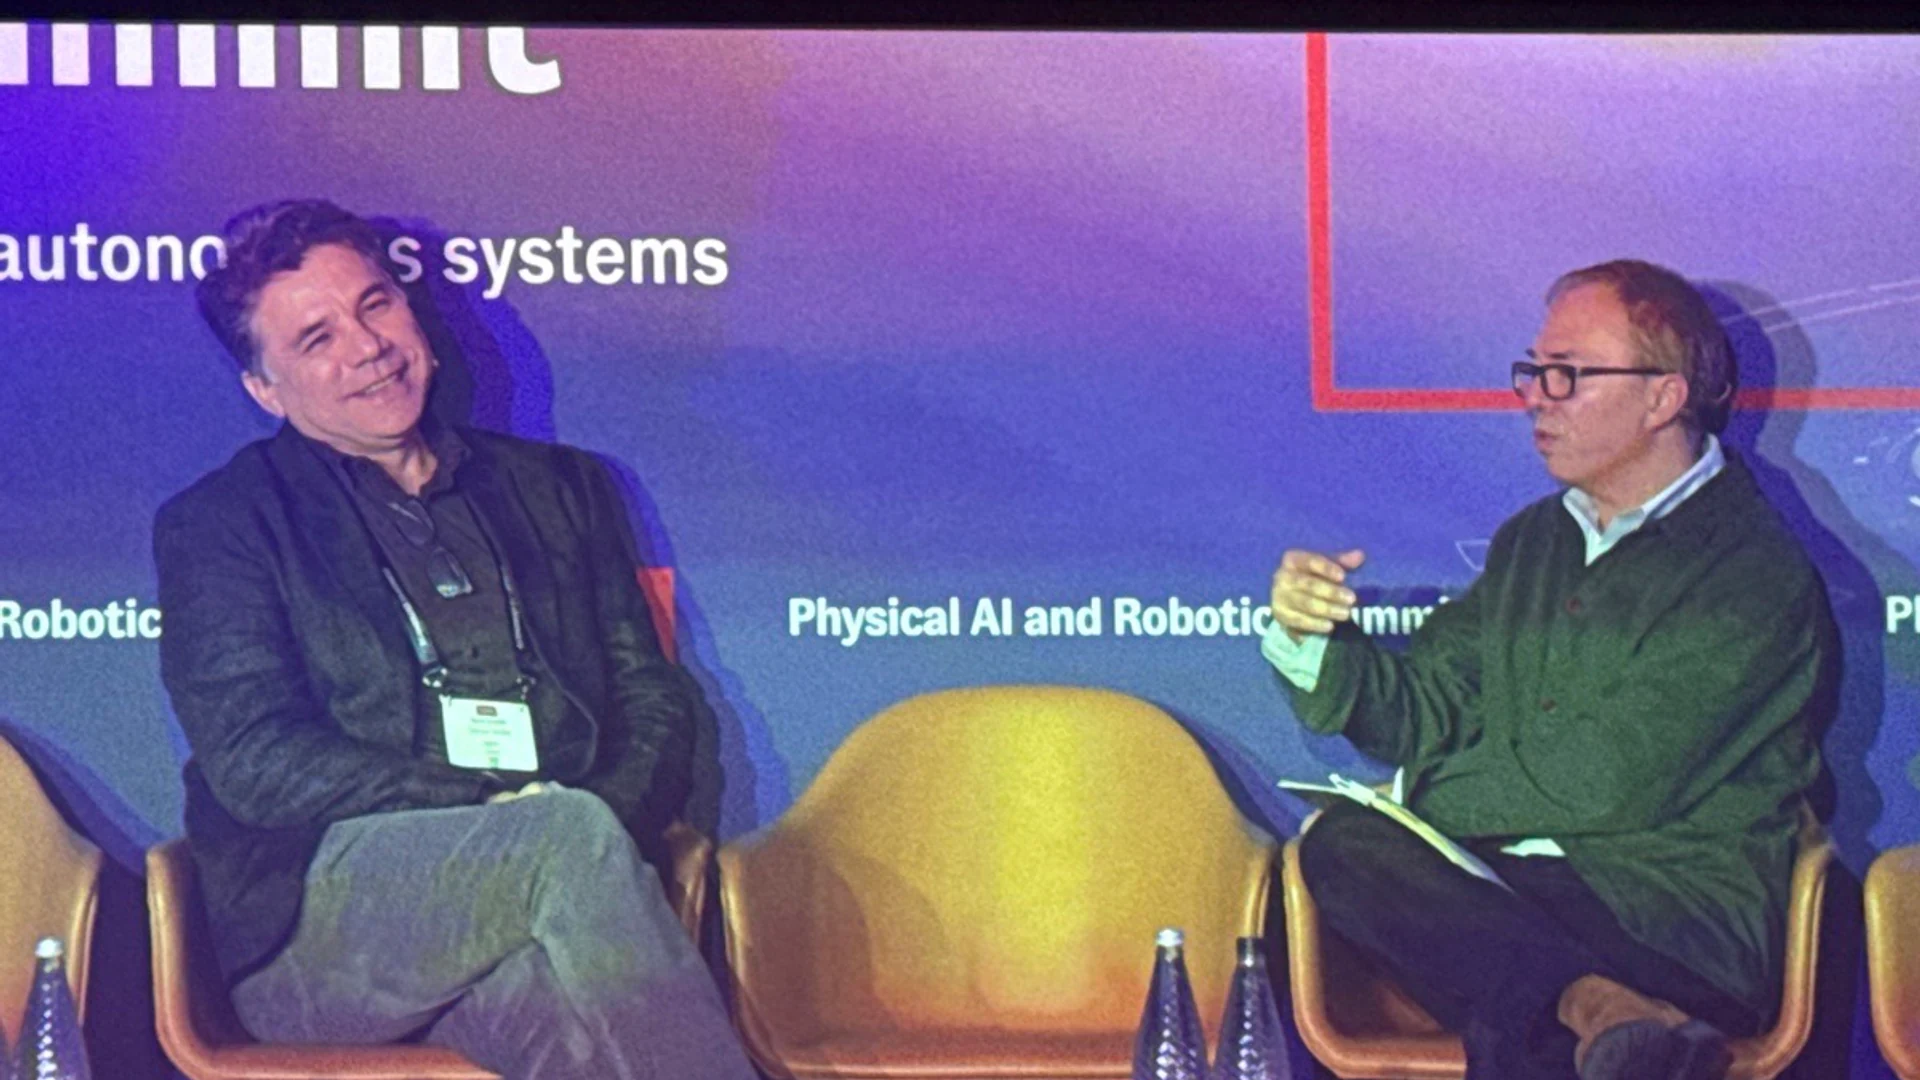
半个多世纪以来,计算的进步一直遵循摩尔定律:每十八到二十四个月,在硅片上塞进两倍的晶体管。然而,在物理AI与自主机器人这一新兴领域,摩尔定律已经撞上了热力学定律。自主无人机、四足机器人、手术机械臂和自动驾驶汽车无法背负700瓦的服务器级GPU或冷却塔。2026年10月13日,在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik与Kenneth Cukier进行了一场炉边对谈,探讨打破这一僵局所需的架构变革:借助模拟存内计算(CIM)与模块化芯粒,超越摩尔定律。
热力学之墙:物理AI为何无法栖身云端 #
在题为“Moving past Moore’s law: the power behind high-performance robotics”(超越摩尔定律:高性能机器人背后的动力)的炉边对谈中,Kenneth Cukier点出了企业自主化面临的核心工程困境:人工智能模型的参数规模和感知能力都在不断扩张,但物理机器却在严苛的SWaP-C约束(尺寸、重量、功耗和成本)下运行。
今天的AI前沿扎根于超大规模数据中心,庞大的服务器集群总功耗达到150兆瓦甚至更多。正如Ozcelik所指出的,这种架构运行的能量尺度与生物参照点相差数百万倍。人脑在大约20瓦的代谢功耗范围内,就能完成实时、连续的感觉运动协调、语义推理和视觉空间导航。
过去,机器人工程师试图把推理卸载到云端,以绕开机载算力的限制。然而,在任务关键型的工业、航空航天和防务环境中,依赖云端的自主性在架构上根本行不通:
- 延迟波动与抖动:高速闭环机器人控制需要以50赫兹至1,000赫兹进行确定性的电机更新(往返时间低于20毫秒)。蜂窝网络和Wi-Fi网络会带来数据包抖动、丢帧和延迟尖峰,导致机械臂掉落工件,或自动驾驶车辆无法达到制动阈值。
- 带宽饱和:在工业厂区内,从几十台移动机器人上传多路未压缩的4K视频和激光雷达点云,很快就会耗尽本地无线带宽,并产生高昂的云端出站流量费用。
- 运营主权与受干扰的连接:在地下矿井、没有GPS信号的隧道、偏远建筑工地或战术军事环境中,外部网络链路要么根本不存在,要么遭到主动干扰。自主系统必须把完整的运行智能直接搭载在边缘设备的机身上。
给机器人配备标准的高性能GPU也会带来自身的物理代价:热降频、增加额外载荷质量的大型散热器,以及让电池续航从数小时缩短到数分钟的高功耗。
架构论点:存内计算(CIM) #
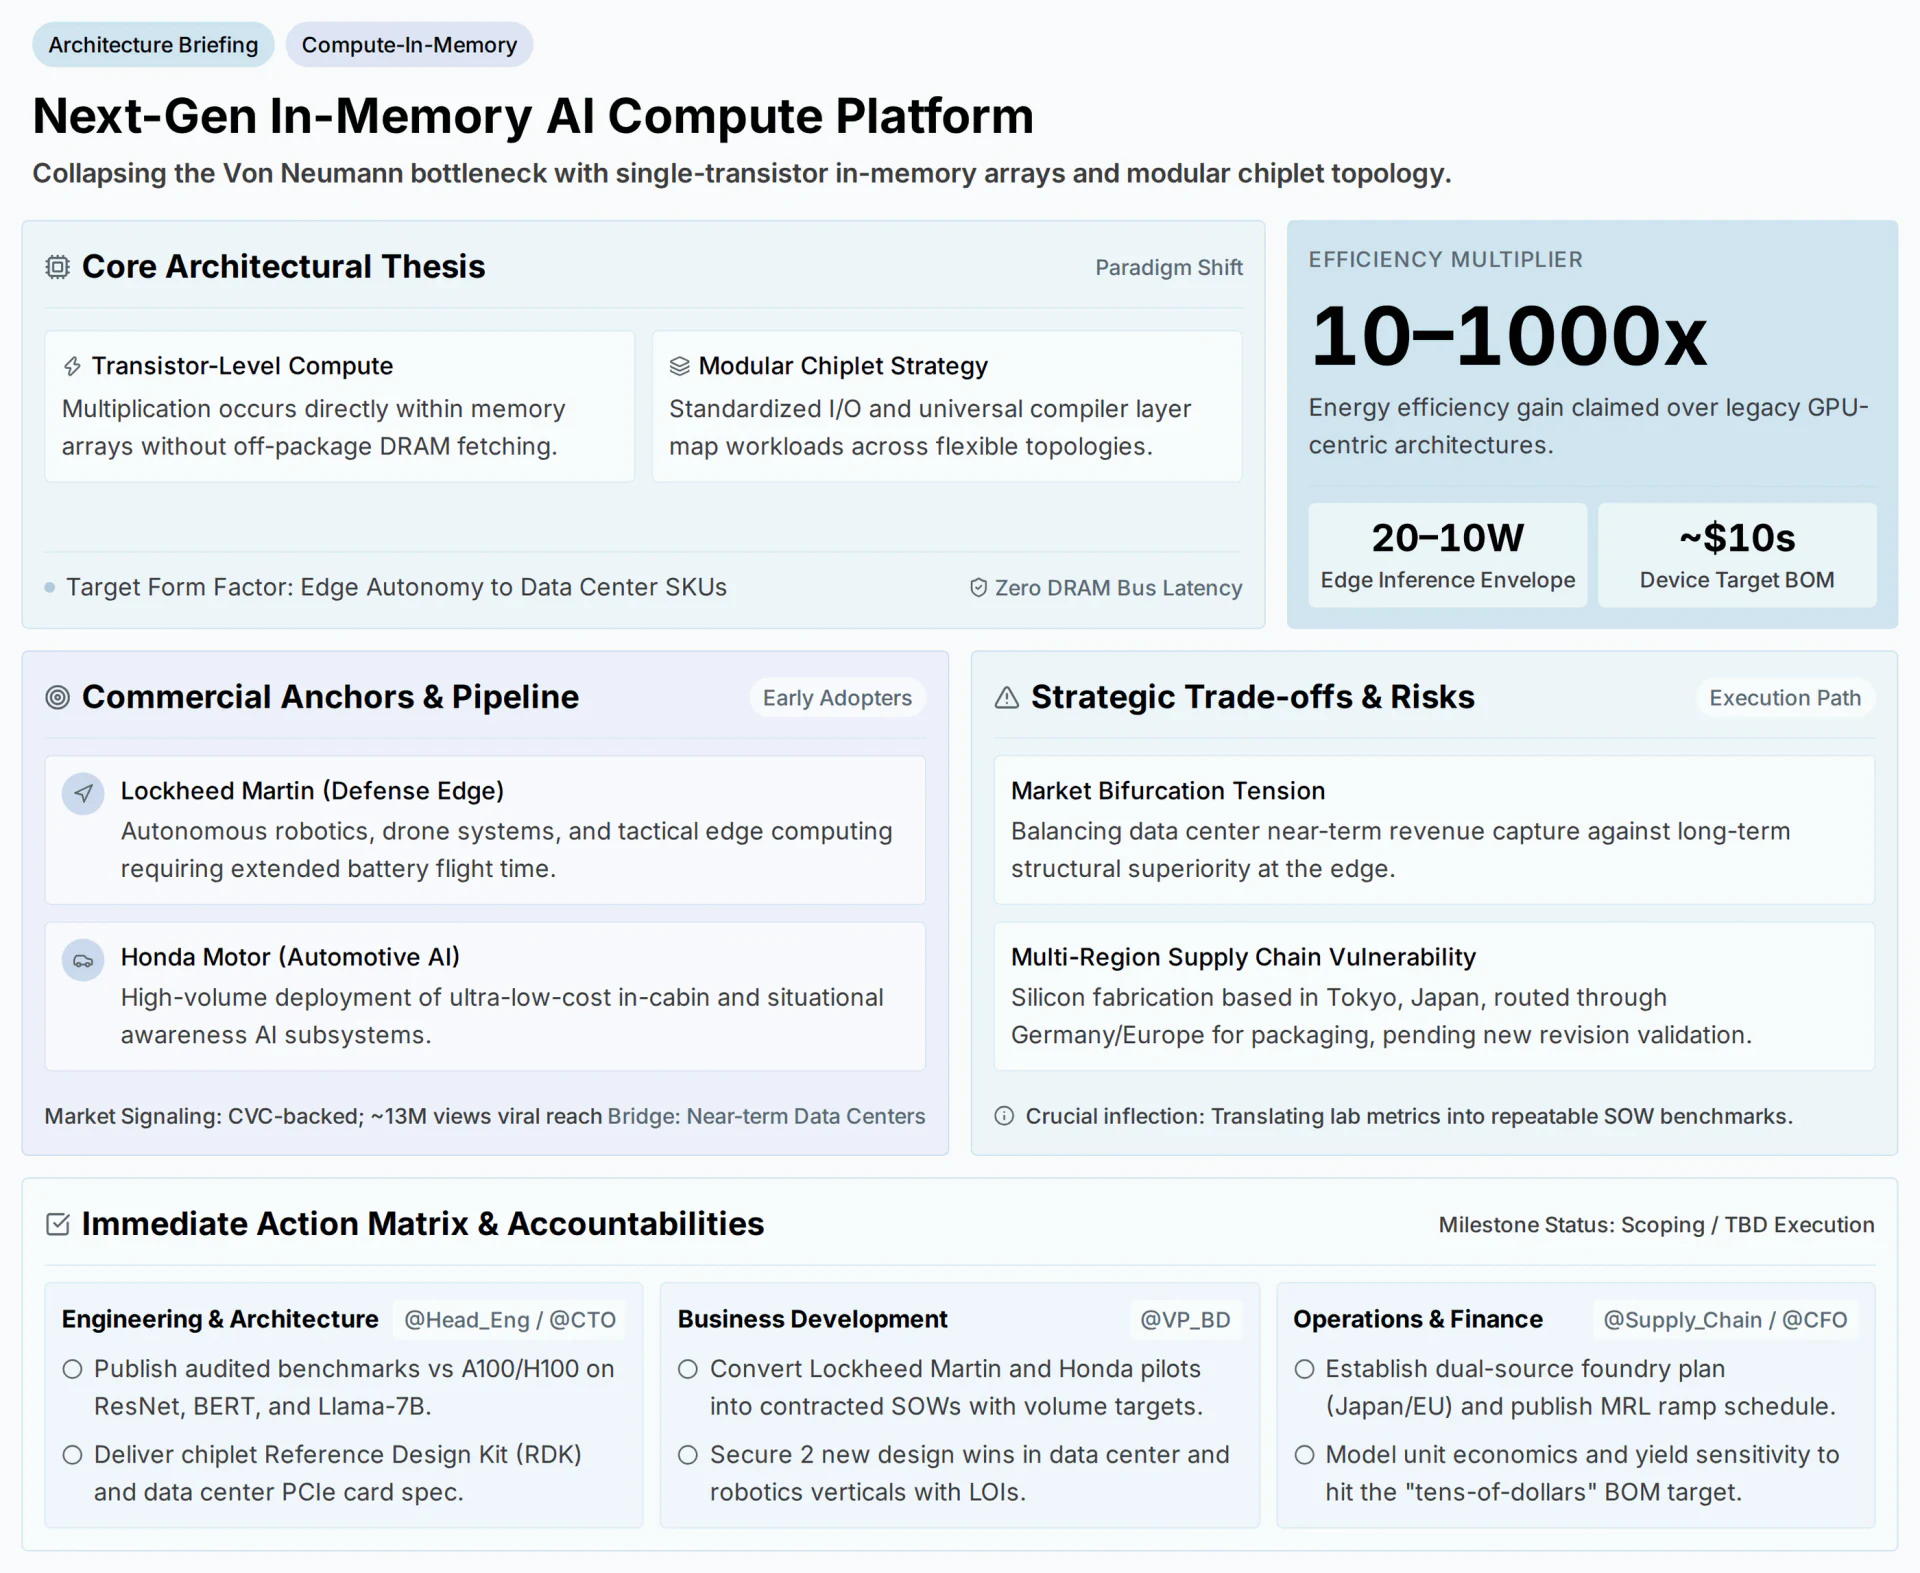
为了解决热力学瓶颈,Mythic AI提出了一种架构理念:与其在独立的处理单元和内存池之间来回搬运数据,不如让内存本身成为计算机。
 .class="img-fluid clearfix"
单晶体管矩阵乘法的物理原理 #
在经典的数字计算中,计算一次矩阵点积需要通过高电容的总线,从外部DRAM取出成千上万个8位或16位的权重值,装入缓存寄存器,在数字ALU中执行乘法,再把结果写回内存。90%以上的能量都消耗在芯片之间铜互连线的充电和放电上。
存内计算架构用模拟电路的物理原理取代了这种数字数据传输:
权重编程。 神经网络权重以模拟电导($G$)的形式,直接写入非易失性存储单元(例如改良型闪存或阻变存储器)。一旦写入,权重就固定在存储阵列中,在推理过程中不会被读取或传输。
输入电压调制。 输入激活值(例如来自摄像头的视觉令牌)被转换为模拟电压电平($V$),并沿阵列的字线施加。
欧姆定律乘法。 当输入电压经过每个存储单元时,欧姆定律($I = V \times G$)即时完成模拟乘法,产生与输入和所存权重之积成正比的电流。
基尔霍夫电流定律累加。 沿着垂直的位线,来自数千个并行存储单元的电流按照基尔霍夫电流定律($\sum I = 0$)自然叠加。
这样,一个闪存阵列就能在一个时钟周期内完成整个矩阵与向量的乘法,在物理层面运行,无需一次内存读取。累加后的模拟电流再由阵列边缘的高速模数转换器(ADC)转换回数字值。
模块化芯粒策略 #
模拟存内计算解决了能耗和延迟的方程,但要把硅片推广到各种商业领域,还需要封装上的灵活性。大型单片系统级芯片(SoC)的缺陷率呈指数级上升,晶圆良率低,产品配置也缺乏灵活性。Ozcelik没有选择制造这类芯片,而是阐述了一种模块化芯粒策略。
在这一范式下,小型、标准化的存内计算模块被独立制造,再借助先进封装键合到中介层上:
- 标准化的高速晶粒间互连:借助通用芯粒互连标准(UCIe)等新兴标准,芯粒通过微凸点以高带宽密度和皮秒级延迟进行通信。
- 异构组合:系统设计者可以为轻型无人机载荷把两颗存内芯粒与一颗低成本的ARM控制处理器搭配使用,也可以把十六颗芯粒与高速PCIe接口组装在一起,打造面向边缘数据中心的服务器加速卡。
- 通用编译与工作负载映射:统一的编译器层接收标准的深度学习计算图(ONNX、PyTorch),自动把模型各层划分到可用的芯粒拓扑上,并优化数据路由,尽量减少芯粒之间的通信。
架构对比:边缘机器人的计算范式 #
| 架构维度 | 标准数字GPU(NVIDIA Jetson / Orin) | 专用边缘NPU(Google Coral / Hailo) | 模拟存内计算芯粒(Mythic AI) |
|---|---|---|---|
| 底层机制 | 从LPDDR5/HBM取权重的数字SIMD/张量核心 | 在片上SRAM缓存权重的数字脉动阵列 | 原位执行矩阵乘法的模拟单晶体管阵列 |
| 数据搬运开销 | 高(DRAM/SRAM总线持续充电,85%以上能量被浪费) | 中等(受内部SRAM缓存容量限制) | 内部数据搬运为零,权重永久驻留在内存中 |
| 推理功耗范围 | 30瓦至75瓦以上(需要风扇主动散热和沉重的散热器) | 5瓦至15瓦(被动散热或极少散热) | 10瓦至20瓦(超紧凑的被动散热) |
| 能效(TOPS/W) | 2至5 TOPS/W(系统级) | 10至25 TOPS/W | 50至200以上 TOPS/W(理论上10倍至1000倍能效) |
| 设备物料清单(BOM) | 每个计算模块£500至£2,500以上 | 每块加速板£100至£350 | 量产时每颗芯粒几十美元 |
| 内存瓶颈(冯·诺依曼) | 严重,受内存带宽(GB/s至TB/s)限制 | 中等,受片上SRAM容量(数MB)限制 | 不存在,阵列带宽与内部存储矩阵一致 |
| 目标部署领域 | 高端自动驾驶汽车和工业巡检机器人 | 智能摄像头和轻量级嵌入式物联网设备 | 高速率触觉机器人、战术无人机和车载AI |
资料来源:综合Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate,伦敦,2026年10月13日)上展示的炉边对谈数据与半导体架构规格。
对各行业的意义 #
存内计算能否获得商业验证,取决于它能否打入那些长期因功耗和成本限制而无法部署先进基础模型的行业。
战术防务与无人系统 #
在防务边缘应用中,能效直接转化为作战生存能力和任务时长。小型无人机系统(sUAS)和战术地面巡逻车受电池重量的严重制约。给侦察无人机配备传统GPU,仅仅为AI感知栈供电,就会让留空时间缩短30%至50%。
Mythic AI与洛克希德·马丁的战略合作,重点是把存内计算嵌入战术边缘系统、自主无人机集群和远程监视哨所。通过把计算功耗从50瓦降到10瓦以下,战术无人机可以在受干扰、无GPS信号的作战区域就地运行多模态目标分类、电子战信号处理和视觉惯性里程计,同时延长飞行时间。
汽车态势感知与舱内AI #
在汽车领域,一级供应商正面临严重的利润挤压。旗舰电动车可以消化价值£2,000的液冷自动驾驶计算机的成本,大众市场车型却做不到。
本田汽车与Mythic AI的合作正是针对这种商业摩擦。汽车制造商需要的是大批量、通过车规认证、成本只有几十美元而非几百美元的AI芯片,它们要能运行驾驶员监测系统、盲区目标分割和360度环视感知,而无需复杂的液冷回路,因为这类回路会增加制造成本和装配复杂度。
工业边缘数据中心与移动履约 #
虽然存内计算在架构上针对边缘进行了优化,Mythic仍在执行一项有意为之的过渡策略,为边缘数据中心和仓储履约中心提供PCIe加速卡。在运行数百台自主移动机器人(AMR)的设施中,运行车队协调模型的边缘服务器机架受制于设施的供电容量和散热上限。存内加速卡让这些设施无需升级电力基础设施,就能成倍提高本地推理吞吐量。
供应链韧性与制造布局 #
Ozcelik简报中的一个关键点是供应链主权。如果硅片无法可靠地制造、封装并大规模出货,硬件创新就毫无意义。
Mythic AI已经建立起分布在多个国家的制造布局:
- 硅片制造:核心存内晶圆的生产以日本东京为基地,利用日本在精密半导体制造以及成熟模拟/闪存工艺节点上的既有优势。
- 先进封装与组装:晶圆被运往欧洲(具体是德国),进行先进的芯粒切割、多晶粒基板键合和自动光学检测。
- 版本验证:公司目前正在完成最新硅片版本的验证,重点是把实验室的良率指标转化为可重复、达到量产水平的工作说明书(SOW),用于汽车和防务的批量生产。
这种多地区布局避免了地缘政治上的单点脆弱性,同时为欧洲和亚洲的企业合作伙伴提供了地理上分散的供应链。
结论 #
Taner Ozcelik与Kenneth Cukier在Economist Enterprise Physical AI and Robotics Summit上的炉边对谈,勾勒出将主导未来十年自主系统的物理现实。作为衡量晶体管微缩的简单指标,摩尔定律已不足以支撑物理AI革命。
只要计算架构仍固守冯·诺依曼式的逻辑与存储分离,机器人就会继续受困于电池质量、散热和高昂的物料清单成本。从数字数据搬运转向模拟存内计算阵列和模块化芯粒拓扑,半导体工程正在实现自主系统所需的阶跃式能效突破。
从700瓦的数据中心集群走向15瓦的边缘硅片,才是通往物理自主的真正门户。归根结底,在现实世界中运行的机器人必须遵守现实世界的能量定律;存内计算正是弥合硅与生物之间鸿沟的架构。
常见问题 #
AI硬件中的冯·诺依曼瓶颈是什么? 冯·诺依曼瓶颈是指中央处理单元(ALU)与系统内存(DRAM)在物理上分离所造成的吞吐量和能耗限制。在涉及数十亿次矩阵乘法的人工智能工作负载中,处理器把85%以上的总能量和大量时钟周期都花在通过铜总线来回搬运数据上,造成严重的散热和延迟瓶颈。
模拟存内计算(CIM)是如何工作的? 存内计算直接在存储单元内部执行数学运算,无需搬运数据。神经网络权重以模拟电导状态存储在非易失性存储单元中。当输入电压施加到整个阵列上时,电流按照欧姆定律($I = V \times G$)流过各个单元,并按照基尔霍夫电流定律沿位线叠加。这样,整个矩阵与向量的乘法在一个物理步骤内就能完成。
为什么存内计算对机器人和无人机尤其关键? 移动机器人和无人机在严格的尺寸、重量、功耗和成本(SWaP-C)限制下运行。它们依赖机载电池,无法承载沉重的散热器或大功率电源。存内计算提供10倍至1,000倍的能效提升,让机器人能够在10瓦至20瓦的功耗范围内就地运行复杂的视觉语言动作模型,同时保持电池续航。
芯粒方案相比单片芯片有什么优势? 单片芯片把所有功能单元集成在一块大尺寸硅晶粒上。晶粒越大,制造缺陷率呈指数级上升,生产良率随之下降,单位成本也随之上升。芯粒架构把系统拆分为较小、标准化的硅晶粒,各自以高良率独立制造,再通过高速微凸点互连。这使得系统可以按照特定工业场景的功耗和外形要求进行模块化、灵活的配置。
这项技术的主要商业合作伙伴是谁? Mythic AI的存内计算平台目前依托两家大型企业的合作:洛克希德·马丁正把这一架构集成到战术防务无人机、无人机器人平台和周界安防哨所中,以延长电池续航;本田汽车则瞄准低成本、通过车规认证的AI芯片,用于车辆态势感知和舱内感知。
参考文献 #
- Economist Enterprise, (2026). 物理AI与机器人峰会:以自主系统赢得运营优势 ⧉. Economist Enterprise.
- Ozcelik, T., (2026). 超越摩尔定律:高性能机器人背后的动力 ⧉. Mythic AI.
- Cukier, K., (2026). 自主智能的热力学上限 ⧉. The Economist.
- Marković, D., Mizrahi, A., Querlioz, D., & Grollier, J., (2020). 面向神经形态计算的物理学 ⧉. Nature Reviews Physics, 2, 499-510.
- Universal Chiplet Interconnect Express, (2025). UCIe规范2.0:晶粒间互连标准 ⧉. UCIe Consortium.
- IEEE, (2026). 国际器件与系统路线图(IRDS):超越CMOS与存内计算 ⧉. IEEE Standards Association.
最近审阅 .
最近审阅 .
转载本文
复制 Medium 格式
# 超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau

> Originally published at [https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/](https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/)

在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。

Read the full article on sebastienrousseau.com: https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/
复制 Mastodon 格式
超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau

在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。

https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/
复制 LinkedIn 格式
超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau

在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。.

以下是关键战略要点:

- 热力学之墙:物理AI为何无法栖身云端. 在题为“Moving past Moore’s law: the power behind high-performance robotics”(超越摩尔定律:高性能机器人背后的动力)的炉边对谈中,Kenneth Cukier点出了企业自主化面临的核心工程困境:人工智能模型的参数规模和感知能力都在不断扩张,但物理机器却在严苛的SWaP-C约束(尺寸、重量、功耗和成本)下运行。.
- 架构论点:存内计算(CIM). 为了解决热力学瓶颈,Mythic AI提出了一种架构理念:与其在独立的处理单元和内存池之间来回搬运数据,不如让内存本身成为计算机。.
- 模块化芯粒策略. 模拟存内计算解决了能耗和延迟的方程,但要把硅片推广到各种商业领域,还需要封装上的灵活性。大型单片系统级芯片(SoC)的缺陷率呈指数级上升,晶圆良率低,产品配置也缺乏灵活性。Ozcelik没有选择制造这类芯片,而是阐述了一种模块化芯粒策略。.
- 架构对比:边缘机器人的计算范式. 资料来源:综合Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate,伦敦,2026年10月13日)上展示的炉边对谈数据与半导体架构规格。.

贵组织如何应对本文所述的挑战?

→ https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/

#存内计算 #MythicAi #TanerOzcelik #摩尔定律 #冯·诺依曼瓶颈

Sebastien Rousseau | CC-BY-4.0
引用本文
超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau
在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。
BibTeX
@online{rousseau2026超越摩尔定律,
  author  = {Rousseau, Sebastien},
  title   = {{超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau}},
  year    = {2026},
  url     = {https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/},
  urldate = {2026}
}RIS
TY  - GEN
AU  - Rousseau, Sebastien
TI  - 超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau
PY  - 2026
UR  - https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/
ER  -
Vancouver
Rousseau S. 超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau. sebastienrousseau.com. 2026 Oct 13. Available from: https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/
Chicago
Rousseau, Sebastien. "超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau." sebastienrousseau.com. October 13, 2026. https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/.
APA
Rousseau, S. (2026, October 13). 超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau. sebastienrousseau.com. https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/
重新发布本文
超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau
在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。
本文采用以下许可协议 Creative Commons Attribution 4.0 International. 重新发布需注明原始 URL 出处。
超越摩尔定律:存内计算与芯粒如何驱动边缘机器人 — Sebastien Rousseau

在伦敦举行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事长兼首席执行官Taner Ozcelik介绍了存内计算架构与模块化芯粒如何突破冯·诺依曼内存墙,为边缘机器人带来10倍至1000倍的能效提升。

Originally published at https://sebastienrousseau.com/zh-hans/2026-10-13-chaoyue-moer-dinglu-cunnei-jisuan-xinli/ by Sebastien Rousseau.
Licensed under CC-BY-4.0.