
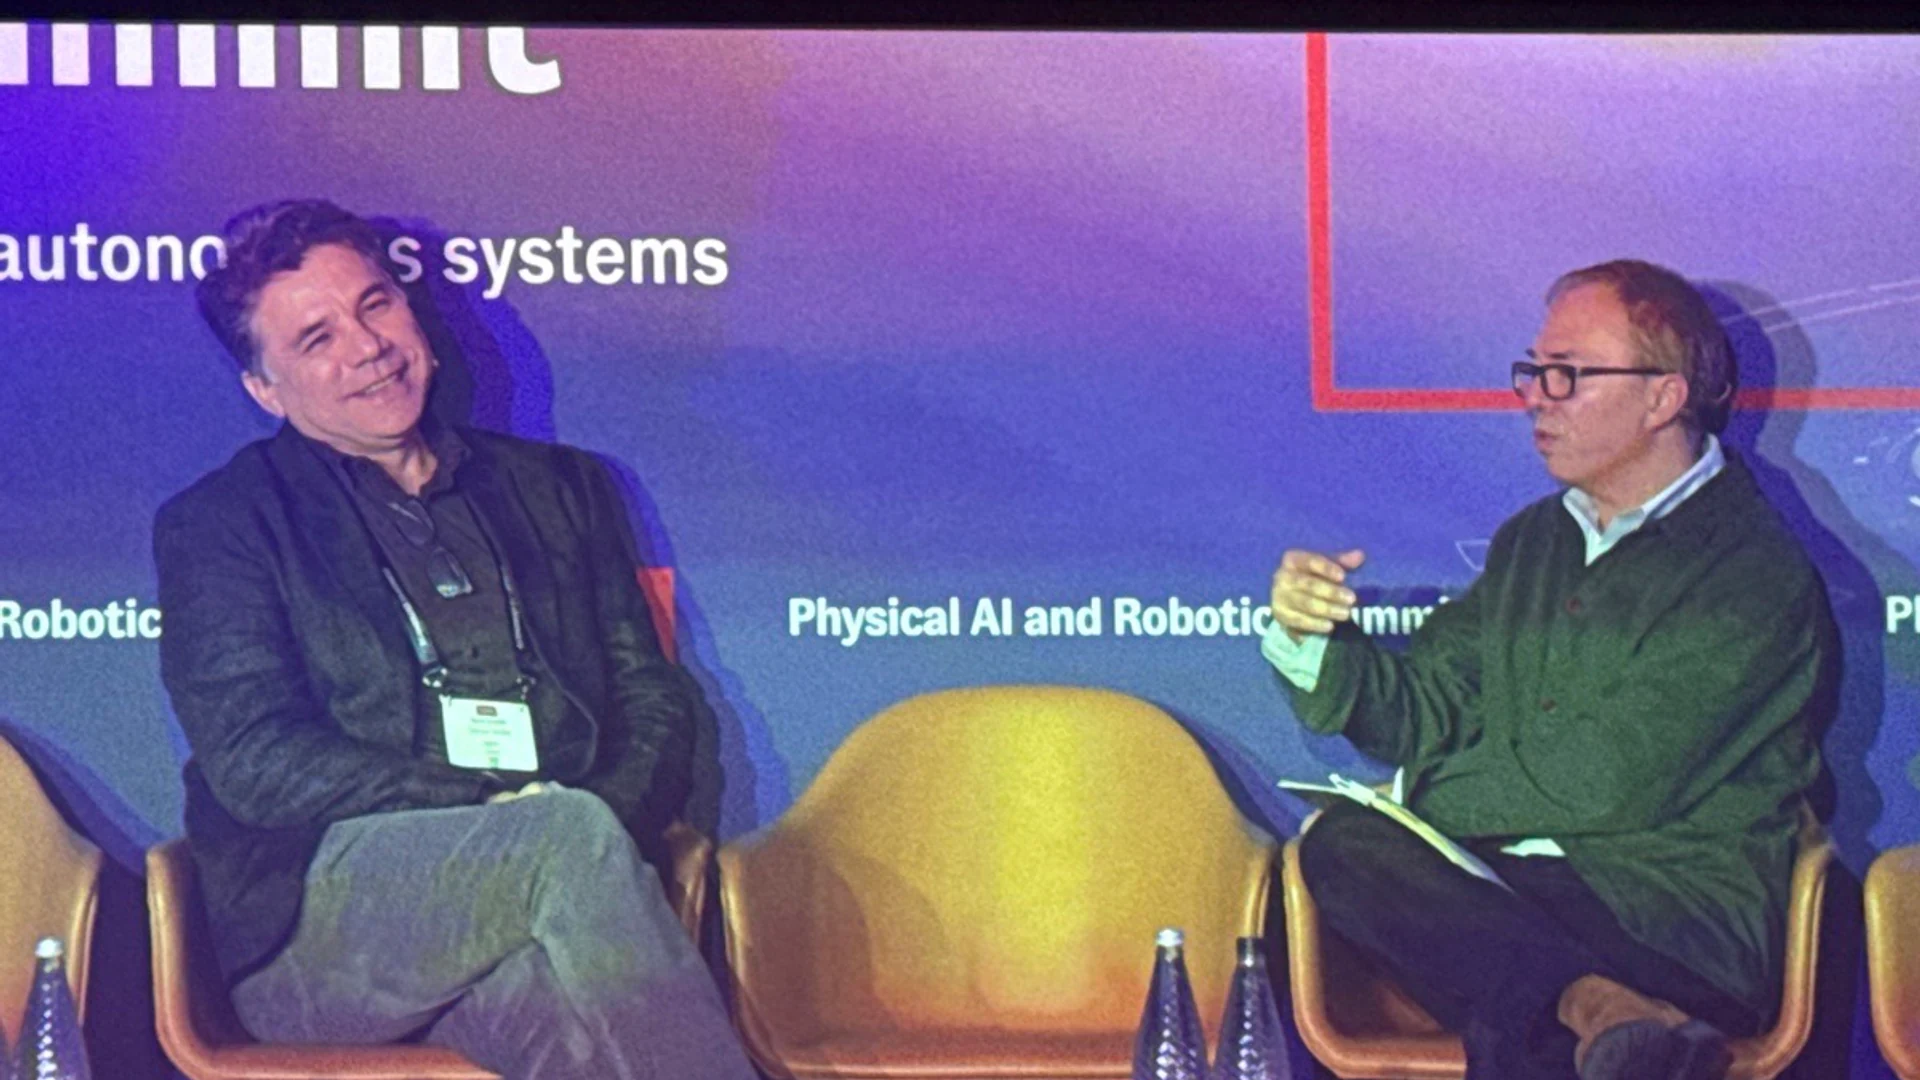
半個多世紀以來,運算的進步一直遵循摩爾定律:每十八到二十四個月,在矽晶片上塞進兩倍的電晶體。然而,在實體AI與自主機器人這個新興領域,摩爾定律已經撞上了熱力學定律。自主無人機、四足機器人、手術機械手臂和自動駕駛車輛,都無法背負700瓦的伺服器級GPU或冷卻塔。2026年10月13日,在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik與Kenneth Cukier進行了一場爐邊對談,探討打破這個僵局所需的架構革命:透過類比記憶體內運算(CIM)與模組化小晶片,超越摩爾定律。
熱力學之牆:實體AI為何無法住在雲端 #
在題為「Moving past Moore’s law: the power behind high-performance robotics」(超越摩爾定律:高效能機器人背後的動力)的爐邊對談中,Kenneth Cukier點出了企業自主化面對的核心工程難題:人工智慧模型的參數規模與感知能力都在擴大,但實體機器卻必須在嚴苛的SWaP-C限制(尺寸、重量、功耗與成本)下運作。
今天的AI前沿扎根於超大規模資料中心,龐大的伺服器叢集總耗電達到150百萬瓦甚至更多。正如Ozcelik所指出,這種架構運作的能源尺度與生物參照點相差數百萬倍。人腦只需大約20瓦的代謝功率,就能完成即時、連續的感覺運動協調、語意推理與視覺空間導航。
過去,機器人工程師試圖把推論卸載到雲端,以避開機上運算的限制。然而,在任務關鍵的工業、航太與國防環境中,依賴雲端的自主性在架構上根本行不通:
- 延遲變異與抖動:高速閉迴路機器人控制需要以50赫茲至1,000赫茲進行確定性的馬達更新(往返時間低於20毫秒)。行動網路與Wi-Fi網路會帶來封包抖動、掉幀與延遲尖峰,導致機械手臂掉落工件,或自動駕駛車輛無法達到煞車門檻。
- 頻寬飽和:在工廠內,從數十台移動機器人串流多路未壓縮的4K影片與光達點雲,很快就會耗盡現場的無線頻寬,並產生高昂的雲端傳出流量費用。
- 營運主權與受干擾的連線:在地下礦坑、收不到GPS的隧道、偏遠工地或戰術軍事環境中,外部網路連線不是根本不存在,就是遭到主動干擾。自主系統必須把完整的運作智慧直接裝載在邊緣設備的機身上。
為機器人裝上標準的高效能GPU,也會帶來它自己的實體代價:熱節流、增加多餘酬載重量的大型散熱片,以及讓電池飛行時間從數小時縮短到數分鐘的高耗電。
架構命題:記憶體內運算(CIM) #
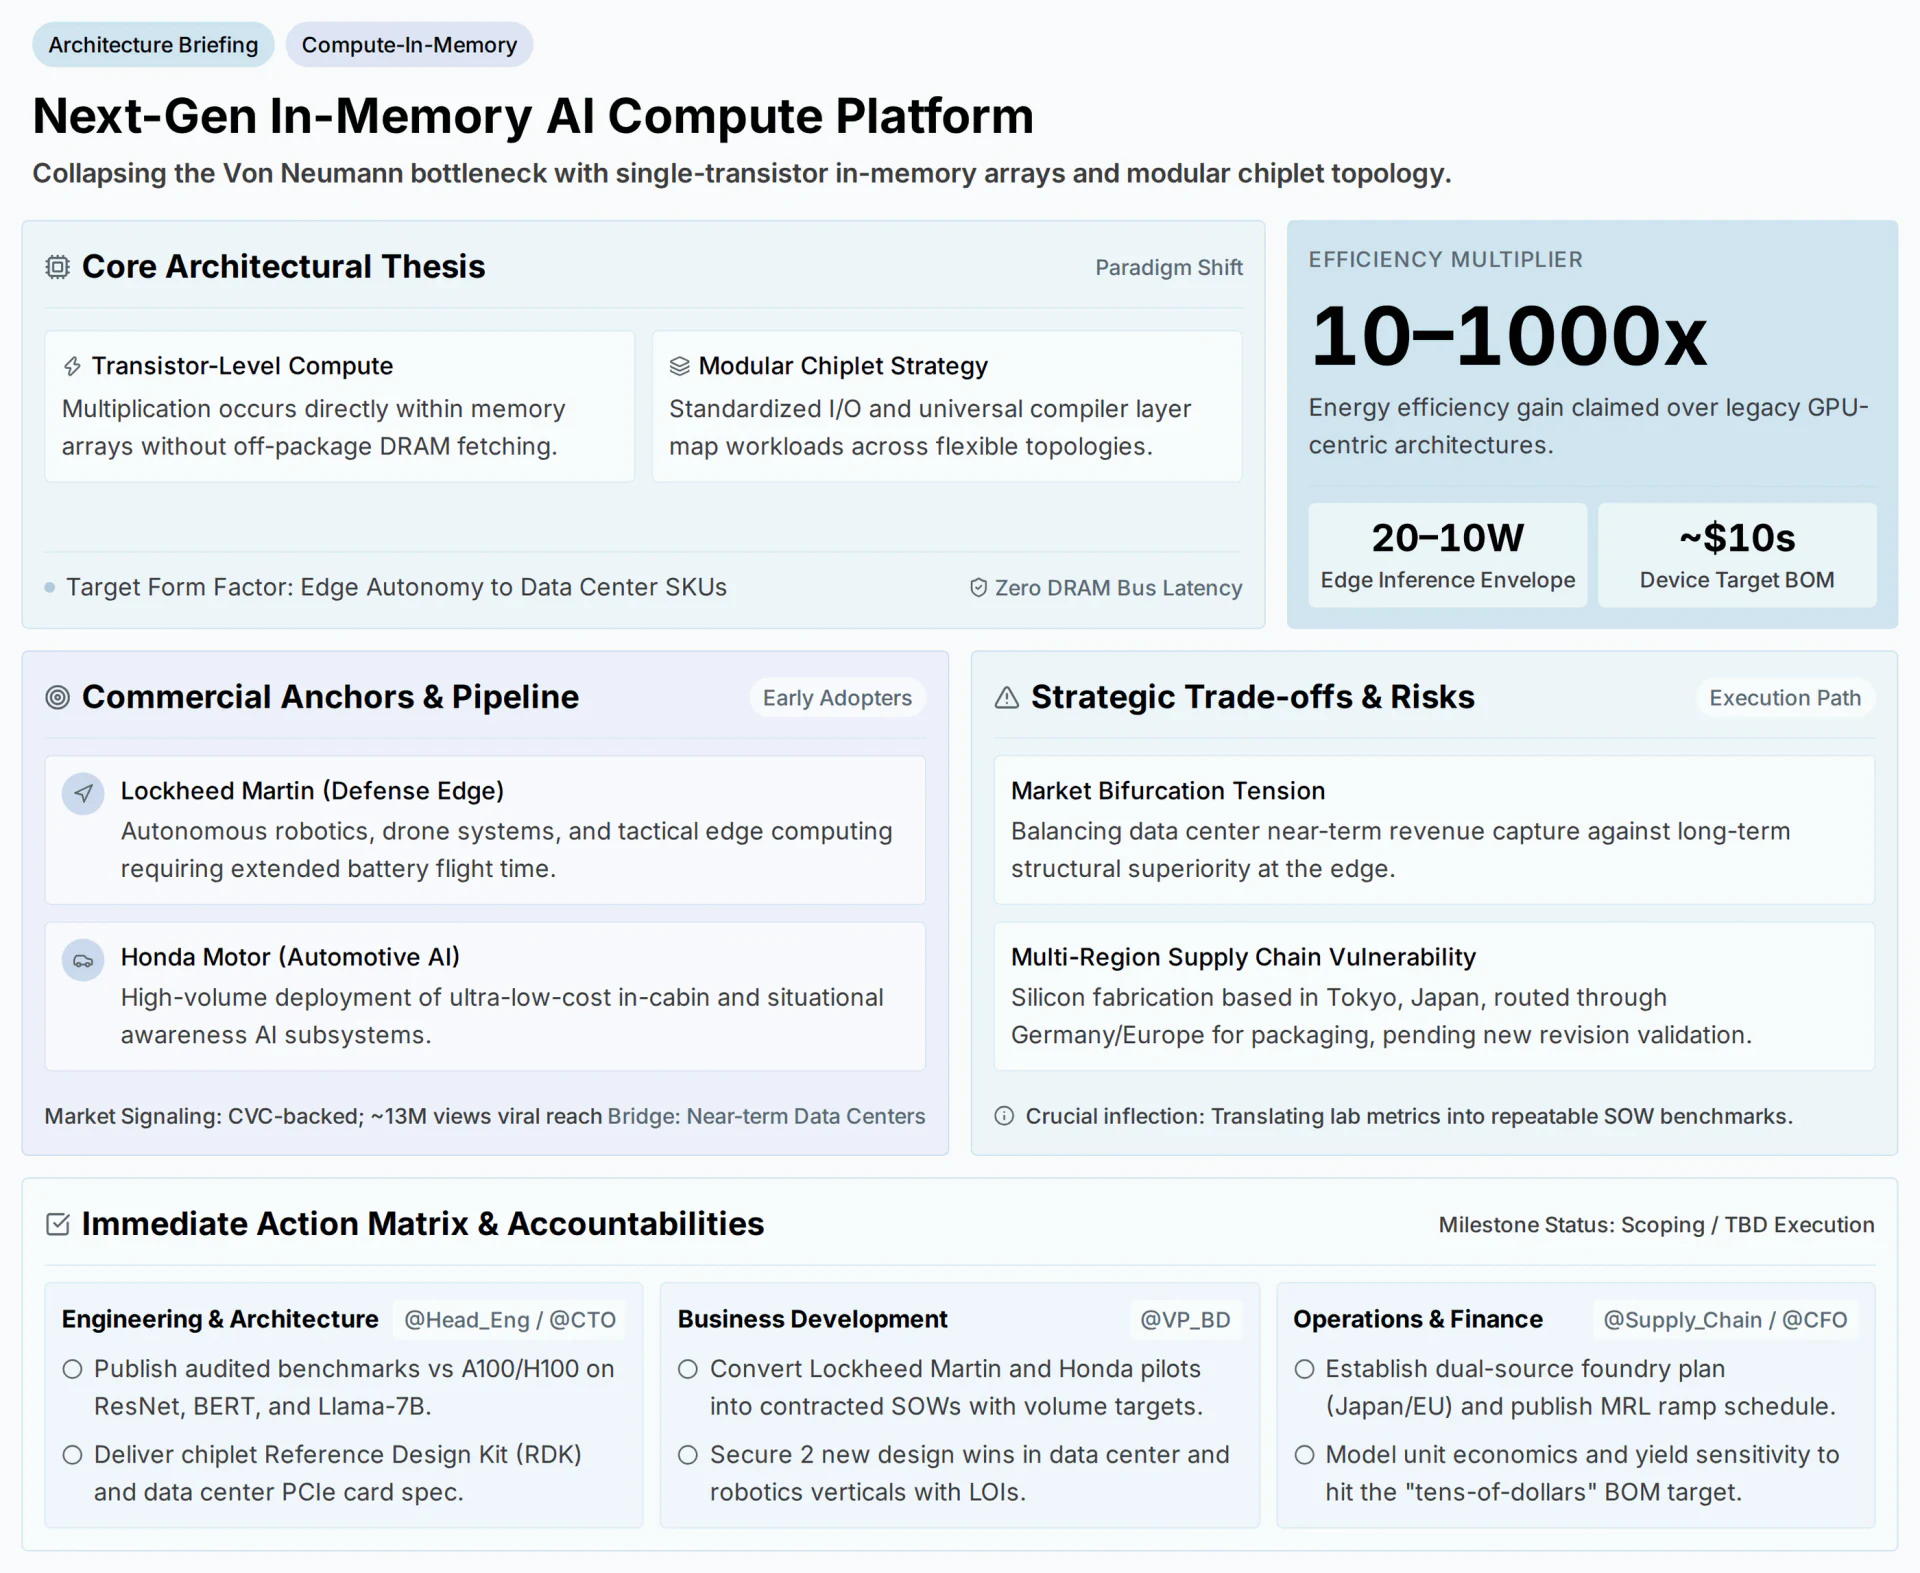
為了解決熱力學瓶頸,Mythic AI提出了一種架構理念:與其在獨立的處理單元與記憶體池之間來回搬運資料,不如讓記憶體本身成為電腦。
 .class="img-fluid clearfix"
單一電晶體矩陣乘法的物理原理 #
在傳統的數位運算中,計算一次矩陣內積,需要透過高電容的匯流排線路,從外部DRAM取出數千個8位元或16位元的權重值,載入快取暫存器,在數位ALU中執行乘法,再把結果寫回記憶體。90%以上的能量都消耗在晶片之間銅導線的充電與放電上。
記憶體內運算架構以類比電路的物理原理,取代這種數位資料傳輸:
權重寫入。 神經網路權重以類比電導($G$)的形式,直接寫入非揮發性記憶單元(例如改良型快閃記憶體或電阻式記憶體)。一旦寫入,權重就固定在記憶體陣列中,推論期間不會被讀取或傳輸。
輸入電壓調變。 輸入激活值(例如來自攝影機的視覺詞元)會被轉換成類比電壓位準($V$),並沿著陣列的字元線施加。
歐姆定律乘法。 當輸入電壓通過每個記憶單元時,歐姆定律($I = V \times G$)會立即完成類比乘法,產生與輸入和所存權重乘積成正比的電流。
克希荷夫電流定律累加。 沿著垂直的位元線,來自數千個平行記憶單元的電流會依照克希荷夫電流定律($\sum I = 0$)自然相加。
如此一來,單一快閃記憶體陣列就能在一個時脈週期內完成整個矩陣與向量的乘法,在物理層級運作,完全不需要讀取記憶體。累加後的類比電流,再由陣列邊緣的高速類比數位轉換器(ADC)轉回數位值。
模組化小晶片策略 #
類比記憶體內運算解決了能耗與延遲的方程式,但要把矽晶片推廣到各種商業領域,還需要封裝上的彈性。大型單體系統單晶片(SoC)的缺陷率呈指數上升,晶圓良率低,產品組態也缺乏彈性。Ozcelik沒有選擇製造這類晶片,而是說明了一套模組化小晶片策略。
在這個典範下,小型、標準化的記憶體內運算模組會被獨立製造,再透過先進封裝接合到中介層上:
- 標準化的高速晶粒間互連:運用Universal Chiplet Interconnect Express(UCIe)等新興標準,小晶片透過微凸塊以高頻寬密度與皮秒等級的延遲進行通訊。
- 異質組合:系統設計者可以為輕型無人機酬載,把兩顆記憶體內小晶片與一顆低成本的ARM控制處理器搭配使用,也可以把十六顆小晶片與高速PCIe介面組裝在一起,打造邊緣資料中心用的伺服器加速卡。
- 通用編譯與工作負載對應:統一的編譯器層會接收標準的深度學習運算圖(ONNX、PyTorch),自動把模型各層分配到可用的小晶片拓樸上,並最佳化資料路由,盡量減少小晶片之間的通訊。
架構比較:邊緣機器人的運算典範 #
| 架構面向 | 標準數位GPU(NVIDIA Jetson / Orin) | 專用邊緣NPU(Google Coral / Hailo) | 類比記憶體內運算小晶片(Mythic AI) |
|---|---|---|---|
| 底層機制 | 從LPDDR5/HBM取出權重的數位SIMD/張量核心 | 在晶片上SRAM快取權重的數位脈動陣列 | 原地執行矩陣乘法的類比單一電晶體陣列 |
| 資料搬移負擔 | 高(DRAM/SRAM匯流排持續充電,85%以上能量遭浪費) | 中等(受內部SRAM快取容量限制) | 內部資料搬移為零,權重永久留在記憶體中 |
| 推論功耗範圍 | 30瓦至75瓦以上(需要風扇主動散熱與沉重散熱片) | 5瓦至15瓦(被動散熱或極少散熱) | 10瓦至20瓦(超精巧的被動散熱) |
| 能源效率(TOPS/W) | 2至5 TOPS/W(系統層級) | 10至25 TOPS/W | 50至200以上 TOPS/W(理論上10倍至1000倍效率) |
| 裝置物料清單(BOM) | 每個運算模組£500至£2,500以上 | 每片加速板£100至£350 | 量產時每顆小晶片數十美元 |
| 記憶體瓶頸(馮紐曼) | 嚴重,受記憶體頻寬(GB/s至TB/s)限制 | 中等,受晶片上SRAM容量(數MB)限制 | 不存在,陣列頻寬與內部記憶體矩陣一致 |
| 目標部署領域 | 高階自動駕駛車輛與工業巡檢機器人 | 智慧攝影機與輕量嵌入式物聯網裝置 | 高速觸覺機器人、戰術無人機與車用AI |
資料來源:綜合Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate,倫敦,2026年10月13日)上發表的爐邊對談資料與半導體架構規格。
對各產業的意義 #
記憶體內運算能否獲得商業驗證,取決於它能否打進那些長期因功耗與成本限制而無法部署先進基礎模型的產業。
戰術國防與無人系統 #
在國防邊緣應用中,能源效率直接轉化為作戰存活率與任務時間。小型無人飛行系統(sUAS)與戰術地面車輛受到電池重量的嚴重限制。為偵察無人機裝上傳統GPU,光是供電給AI感知堆疊,就會讓滯空時間縮短30%至50%。
Mythic AI與洛克希德·馬丁的策略合作,重點在於把記憶體內運算嵌入戰術邊緣系統、自主無人機群與遠端監視哨所。藉由把運算功耗從50瓦降到10瓦以下,戰術無人機可以在受干擾、收不到GPS的作戰區域,就地執行多模態物件分類、電子戰訊號處理與視覺慣性里程計,同時延長飛行時間。
車用情境感知與車艙內AI #
在汽車產業,一級供應商正面臨嚴重的利潤壓縮。旗艦電動車可以吸收£2,000液冷自動駕駛電腦的成本,大眾市場車款卻做不到。
本田汽車與Mythic AI的合作,正是針對這種商業摩擦。車廠需要的是大量生產、通過車規認證、價格只有數十美元而非數百美元的AI晶片,它們要能執行駕駛監控系統、盲點物件分割與360度環景感知,而不需要複雜的液冷迴路,因為這類迴路會增加製造成本與組裝複雜度。
工業邊緣資料中心與移動式履約 #
雖然記憶體內運算在架構上是為邊緣最佳化,Mythic仍在執行一項刻意的過渡策略,為邊緣資料中心與倉儲履約中心提供PCIe加速卡。在運行數百台自主移動機器人(AMR)的設施中,執行車隊協調模型的邊緣伺服器機架,受限於設施的供電容量與散熱上限。記憶體內加速卡讓設施不必升級電力基礎設施,就能讓本地推論吞吐量倍增。
供應鏈韌性與製造布局 #
Ozcelik簡報的一個重點是供應鏈主權。如果矽晶片無法可靠地製造、封裝並大規模出貨,硬體創新就毫無意義。
Mythic AI已建立起分散於多國的製造布局:
- 矽晶片製造:核心記憶體內晶圓的生產以日本東京為基地,善用日本在精密半導體製造以及成熟類比/快閃記憶體製程節點上的既有領先地位。
- 先進封裝與組裝:晶圓會送往歐洲(具體來說是德國),進行先進的小晶片切割、多晶粒基板接合與自動光學檢測。
- 版本驗證:公司目前正在完成最新矽晶片版本的驗證,重點是把實驗室的良率指標,轉化為可重複、達量產等級的工作說明書(SOW),用於汽車與國防的大量生產。
這種多地區布局避免了地緣政治上的單點脆弱性,同時為歐洲與亞洲的企業夥伴提供地理上分散的供應鏈。
結論 #
Taner Ozcelik與Kenneth Cukier在Economist Enterprise Physical AI and Robotics Summit上的爐邊對談,勾勒出將主導未來十年自主系統的實體現實。作為衡量電晶體微縮的簡單指標,摩爾定律已不足以支撐實體AI革命。
只要運算架構仍堅守馮紐曼式的邏輯與記憶體分離,機器人就會繼續受困於電池重量、散熱與高昂的物料清單成本。從數位資料搬移轉向類比記憶體內運算陣列與模組化小晶片拓樸,半導體工程正在實現自主系統所需的階躍式效率突破。
從700瓦的資料中心叢集走向15瓦的邊緣矽晶片,才是通往實體自主的真正門戶。說到底,在真實世界運作的機器人必須遵守真實世界的能量定律;記憶體內運算正是彌合矽與生物之間落差的架構。
常見問題 #
AI硬體中的馮紐曼瓶頸是什麼? 馮紐曼瓶頸是指中央處理單元(ALU)與系統記憶體(DRAM)在實體上分離,所造成的吞吐量與能耗限制。在涉及數十億次矩陣乘法的人工智慧工作負載中,處理器把85%以上的總能量和大量時脈週期都花在透過銅匯流排來回搬運資料,造成嚴重的散熱與延遲瓶頸。
類比記憶體內運算(CIM)如何運作? 記憶體內運算直接在記憶單元內部執行數學運算,不需要搬移資料。神經網路權重以類比電導狀態儲存在非揮發性記憶單元中。當輸入電壓施加到整個陣列時,電流會依照歐姆定律($I = V \times G$)流過各單元,並依照克希荷夫電流定律沿著位元線相加。如此一來,整個矩陣與向量的乘法在一個物理步驟內就能完成。
為什麼記憶體內運算對機器人與無人機特別關鍵? 移動機器人與無人機必須在嚴格的尺寸、重量、功耗與成本(SWaP-C)限制下運作。它們仰賴機上電池,無法承載沉重的散熱器或高功率電源。記憶體內運算提供10倍至1,000倍的能源效率,讓機器人能在10瓦至20瓦的功耗範圍內就地執行複雜的視覺語言動作模型,同時保住電池續航力。
小晶片方案相較於單體晶片有什麼優勢? 單體晶片把所有功能單元整合在一片大型矽晶粒上。晶粒越大,製造缺陷率呈指數上升,生產良率隨之下降,單位成本隨之上升。小晶片架構把系統拆成較小、標準化的矽晶粒,各自以高良率獨立製造,再透過高速微凸塊互連。這讓系統能依照特定產業的功耗與外形需求,做出模組化、有彈性的組態。
這項技術的主要商業夥伴是誰? Mythic AI的記憶體內運算平台目前以兩家大型企業的合作為基礎:洛克希德·馬丁正把這套架構整合進戰術國防無人機、無人機器人平台與周界安全哨所,以延長電池續航力;本田汽車則鎖定低成本、通過車規認證的AI晶片,用於車輛情境感知與車艙內感測。
參考文獻 #
- Economist Enterprise, (2026). 實體AI與機器人峰會:以自主系統取得營運優勢 ⧉. Economist Enterprise.
- Ozcelik, T., (2026). 超越摩爾定律:高效能機器人背後的動力 ⧉. Mythic AI.
- Cukier, K., (2026). 自主智慧的熱力學上限 ⧉. The Economist.
- Marković, D., Mizrahi, A., Querlioz, D., & Grollier, J., (2020). 神經形態運算的物理學 ⧉. Nature Reviews Physics, 2, 499-510.
- Universal Chiplet Interconnect Express, (2025). UCIe規格2.0:晶粒間互連標準 ⧉. UCIe Consortium.
- IEEE, (2026). 國際元件與系統路線圖(IRDS):超越CMOS與記憶體內運算 ⧉. IEEE Standards Association.
最近審閱 .
最近審閱 .
轉載本文
複製 Medium 格式
# 超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau

> Originally published at [https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/](https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/)

在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。

Read the full article on sebastienrousseau.com: https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/
複製 Mastodon 格式
超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau

在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。

https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/
複製 LinkedIn 格式
超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau

在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。.

以下是關鍵策略要點:

- 熱力學之牆:實體AI為何無法住在雲端. 在題為「Moving past Moore’s law: the power behind high-performance robotics」(超越摩爾定律:高效能機器人背後的動力)的爐邊對談中,Kenneth Cukier點出了企業自主化面對的核心工程難題:人工智慧模型的參數規模與感知能力都在擴大,但實體機器卻必須在嚴苛的SWaP-C限制(尺寸、重量、功耗與成本)下運作。.
- 架構命題:記憶體內運算(CIM). 為了解決熱力學瓶頸,Mythic AI提出了一種架構理念:與其在獨立的處理單元與記憶體池之間來回搬運資料,不如讓記憶體本身成為電腦。.
- 模組化小晶片策略. 類比記憶體內運算解決了能耗與延遲的方程式,但要把矽晶片推廣到各種商業領域,還需要封裝上的彈性。大型單體系統單晶片(SoC)的缺陷率呈指數上升,晶圓良率低,產品組態也缺乏彈性。Ozcelik沒有選擇製造這類晶片,而是說明了一套模組化小晶片策略。.
- 架構比較:邊緣機器人的運算典範. 資料來源:綜合Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate,倫敦,2026年10月13日)上發表的爐邊對談資料與半導體架構規格。.

貴組織如何應對本文所述的挑戰?

→ https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/

#記憶體內運算 #MythicAi #TanerOzcelik #摩爾定律 #馮紐曼瓶頸

Sebastien Rousseau | CC-BY-4.0
引用本文
超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau
在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。
BibTeX
@online{rousseau2026超越摩爾定律,
  author  = {Rousseau, Sebastien},
  title   = {{超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau}},
  year    = {2026},
  url     = {https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/},
  urldate = {2026}
}RIS
TY  - GEN
AU  - Rousseau, Sebastien
TI  - 超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau
PY  - 2026
UR  - https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/
ER  -
Vancouver
Rousseau S. 超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau. sebastienrousseau.com. 2026 Oct 13. Available from: https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/
Chicago
Rousseau, Sebastien. "超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau." sebastienrousseau.com. October 13, 2026. https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/.
APA
Rousseau, S. (2026, October 13). 超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau. sebastienrousseau.com. https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/
重新發佈本文
超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau
在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。
本文採用以下授權條款 Creative Commons Attribution 4.0 International. 重新發佈需註明原始 URL 出處。
超越摩爾定律:記憶體內運算與小晶片如何驅動邊緣機器人 — Sebastien Rousseau

在倫敦舉行的Economist Enterprise Physical AI and Robotics Summit上,Mythic AI董事長暨執行長Taner Ozcelik說明了記憶體內運算架構與模組化小晶片如何突破馮紐曼記憶體牆,為邊緣機器人帶來10倍至1000倍的能源效率。

Originally published at https://sebastienrousseau.com/zh-hant/2026-10-13-chaoyue-moer-dinglu-jiyitinei-yunsuan-xiaojingpian-tw/ by Sebastien Rousseau.
Licensed under CC-BY-4.0.