
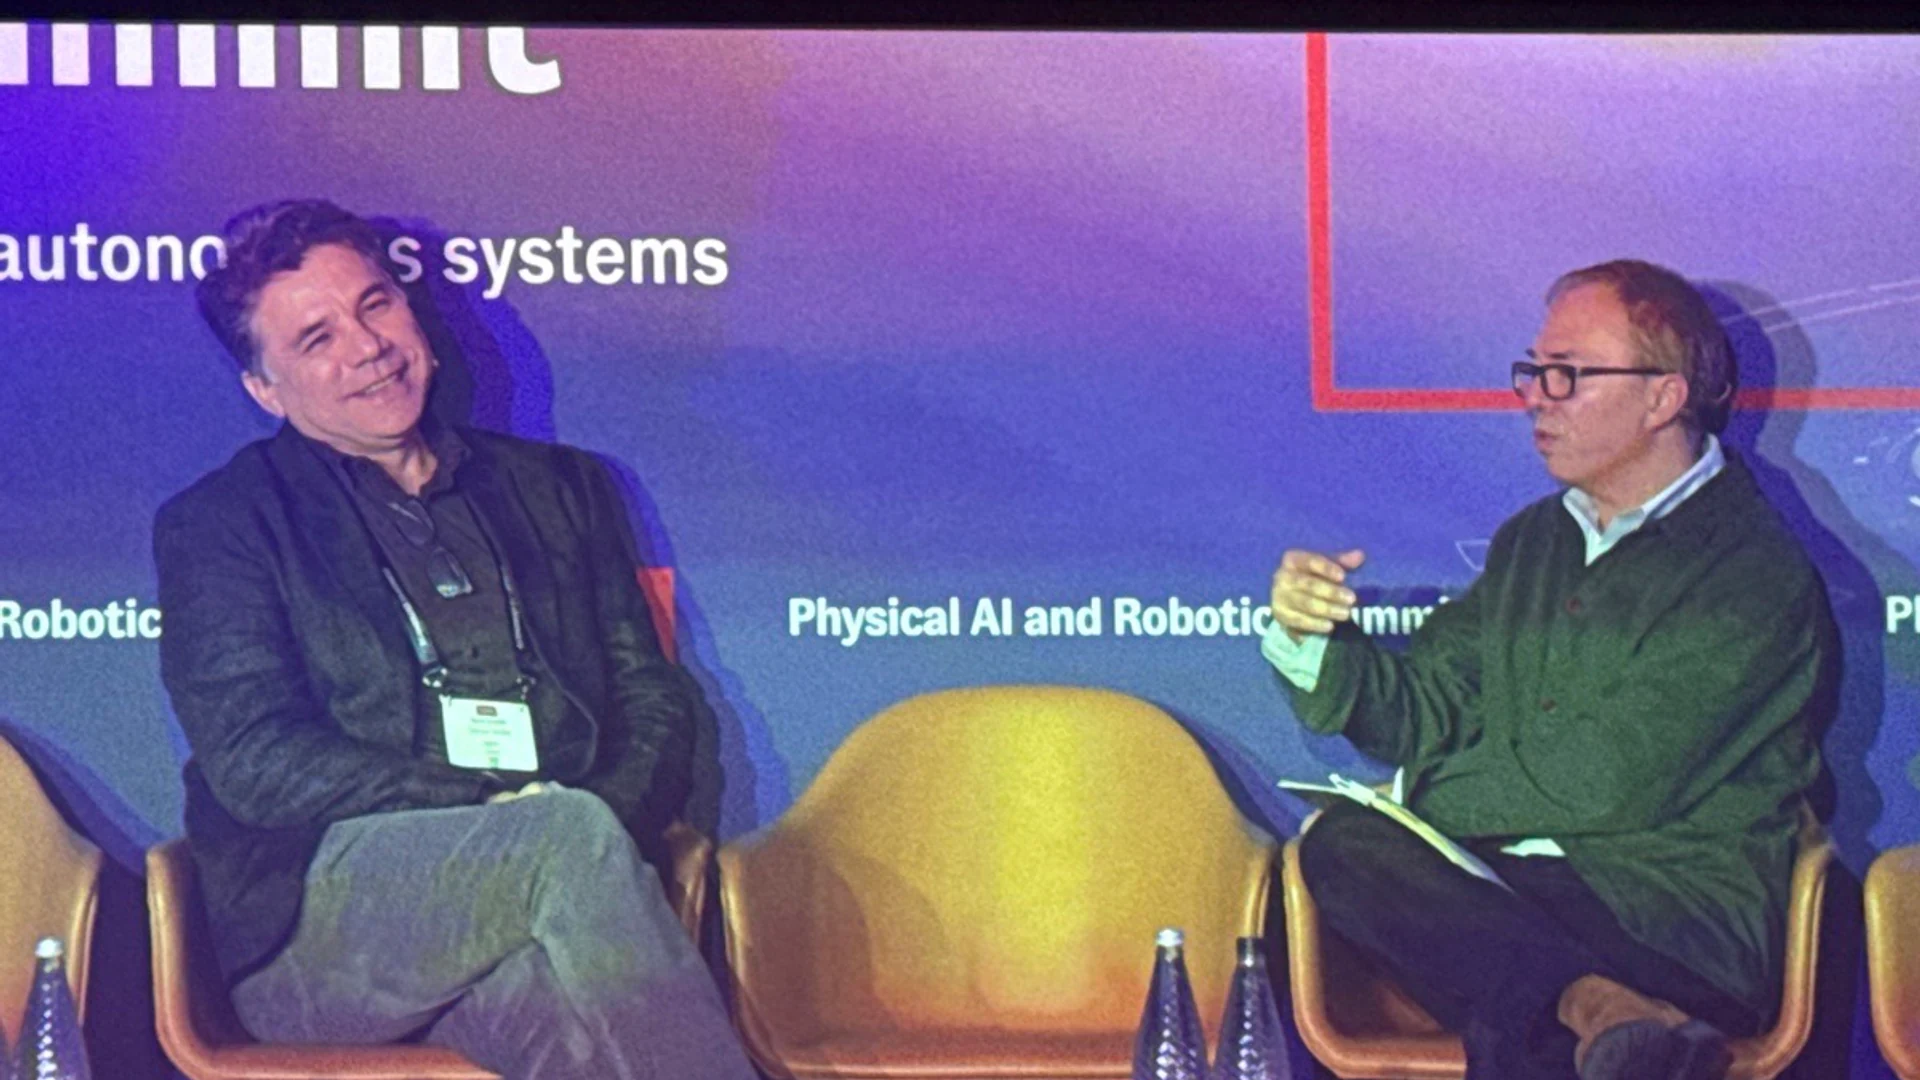
กว่าครึ่งศตวรรษที่ความก้าวหน้าของการประมวลผลเป็นไปตามกฎของมัวร์ คือการยัดทรานซิสเตอร์ลงบนซิลิคอนให้ได้มากขึ้นเป็นสองเท่าทุกสิบแปดถึงยี่สิบสี่เดือน แต่ในแวดวงที่กำลังเกิดขึ้นของ Physical AI และหุ่นยนต์อัตโนมัติ กฎของมัวร์ได้ชนเข้ากับกฎของอุณหพลศาสตร์ โดรนอัตโนมัติ หุ่นยนต์สี่ขา แขนกลผ่าตัด และยานยนต์ขับเคลื่อนอัตโนมัติไม่อาจแบก GPU ระดับเซิร์ฟเวอร์ขนาด 700 วัตต์หรือหอระบายความร้อนไปด้วยได้ ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอนเมื่อวันที่ 13 ตุลาคม 2026 Taner Ozcelik ประธานและประธานเจ้าหน้าที่บริหารของ Mythic AI ร่วมวงสนทนาข้างเตาผิงกับ Kenneth Cukier เพื่อพิจารณาการปฏิวัติเชิงสถาปัตยกรรมที่จำเป็นต่อการทลายทางตันนี้ นั่นคือการก้าวข้ามกฎของมัวร์ด้วยการประมวลผลในหน่วยความจำแบบแอนะล็อก (CIM) และชิปเล็ตแบบโมดูลาร์
กำแพงอุณหพลศาสตร์: ทำไม Physical AI จึงอยู่บนคลาวด์ไม่ได้ #
ในวงสนทนาข้างเตาผิงหัวข้อ Moving past Moore’s law: the power behind high-performance robotics Kenneth Cukier ตั้งโจทย์ทางวิศวกรรมหลักที่ระบบอัตโนมัติขององค์กรต้องเผชิญ คือโมเดลปัญญาประดิษฐ์กำลังขยายทั้งขนาดพารามิเตอร์และความสามารถในการรับรู้ แต่เครื่องจักรทางกายภาพต้องทำงานภายใต้ข้อจำกัด SWaP-C (ขนาด น้ำหนัก กำลังไฟฟ้า และต้นทุน) ที่เข้มงวด
แนวหน้าของ AI ในวันนี้ยึดอยู่กับศูนย์ข้อมูลขนาดไฮเปอร์สเกลที่ดึงไฟฟ้า 150 เมกะวัตต์ขึ้นไปผ่านคลัสเตอร์เซิร์ฟเวอร์ขนาดมหึมา ดังที่ Ozcelik ชี้ สถาปัตยกรรมนี้ทำงานที่ระดับพลังงานซึ่งห่างจากจุดอ้างอิงทางชีวภาพหลายล้านเท่า สมองมนุษย์ประสานการรับรู้และการเคลื่อนไหวอย่างต่อเนื่องแบบเรียลไทม์ ใช้เหตุผลเชิงความหมาย และนำทางเชิงภาพและพื้นที่ได้ภายในกรอบพลังงานเมแทบอลิซึมราว 20 วัตต์
ในอดีต วิศวกรหุ่นยนต์พยายามเลี่ยงข้อจำกัดของการประมวลผลบนตัวเครื่องด้วยการส่งงานอนุมานไปยังคลาวด์ แต่ในสภาพแวดล้อมอุตสาหกรรม การบินและอวกาศ และการป้องกันประเทศที่ภารกิจมีความสำคัญยิ่ง ระบบอัตโนมัติที่พึ่งพาคลาวด์เป็นไปไม่ได้ในเชิงสถาปัตยกรรม
- ความแปรปรวนของความหน่วงและจิตเตอร์ การควบคุมหุ่นยนต์แบบวงปิดความเร็วสูงต้องการการอัปเดตมอเตอร์ที่แน่นอนที่ 50Hz ถึง 1,000Hz (รอบไปกลับต่ำกว่า 20 มิลลิวินาที) เครือข่ายเซลลูลาร์และ Wi-Fi ก่อให้เกิดจิตเตอร์ของแพ็กเก็ต เฟรมที่หลุดหาย และความหน่วงที่พุ่งขึ้นฉับพลัน ซึ่งทำให้แขนหุ่นยนต์ทำชิ้นงานตก หรือยานยนต์อัตโนมัติเบรกไม่ทันตามเกณฑ์
- แบนด์วิดท์อิ่มตัว การสตรีมวิดีโอ 4K ที่ไม่บีบอัดหลายช่องและพอยต์คลาวด์ LiDAR จากหุ่นยนต์เคลื่อนที่หลายสิบตัวทั่วโรงงานอุตสาหกรรม ทำให้แบนด์วิดท์ RF ในพื้นที่หมดลงอย่างรวดเร็ว และก่อค่าธรรมเนียมข้อมูลขาออกจากคลาวด์ที่สูงลิ่ว
- อธิปไตยในการปฏิบัติงานและการเชื่อมต่อที่ถูกแย่งชิง ในเหมืองใต้ดิน อุโมงค์ที่ใช้ GPS ไม่ได้ ไซต์ก่อสร้างห่างไกล หรือสภาพแวดล้อมทางทหารเชิงยุทธวิธี การเชื่อมต่อเครือข่ายภายนอกอาจไม่มีเลยหรือถูกรบกวนอย่างจงใจ ระบบอัตโนมัติจึงต้องพกพาความฉลาดในการปฏิบัติงานทั้งหมดไว้บนแชสซี Edge โดยตรง
การติดตั้ง GPU สมรรถนะสูงมาตรฐานให้หุ่นยนต์ก็มีบทลงโทษทางกายภาพในตัวเอง ได้แก่ การลดความเร็วเพราะความร้อน ฮีตซิงก์ขนาดใหญ่ที่เพิ่มน้ำหนักบรรทุกส่วนเกิน และการกินไฟสูงที่ทำให้เวลาบินด้วยแบตเตอรี่ลดจากหลายชั่วโมงเหลือไม่กี่นาที
หลักคิดเชิงสถาปัตยกรรม: การประมวลผลในหน่วยความจำ (CIM) #
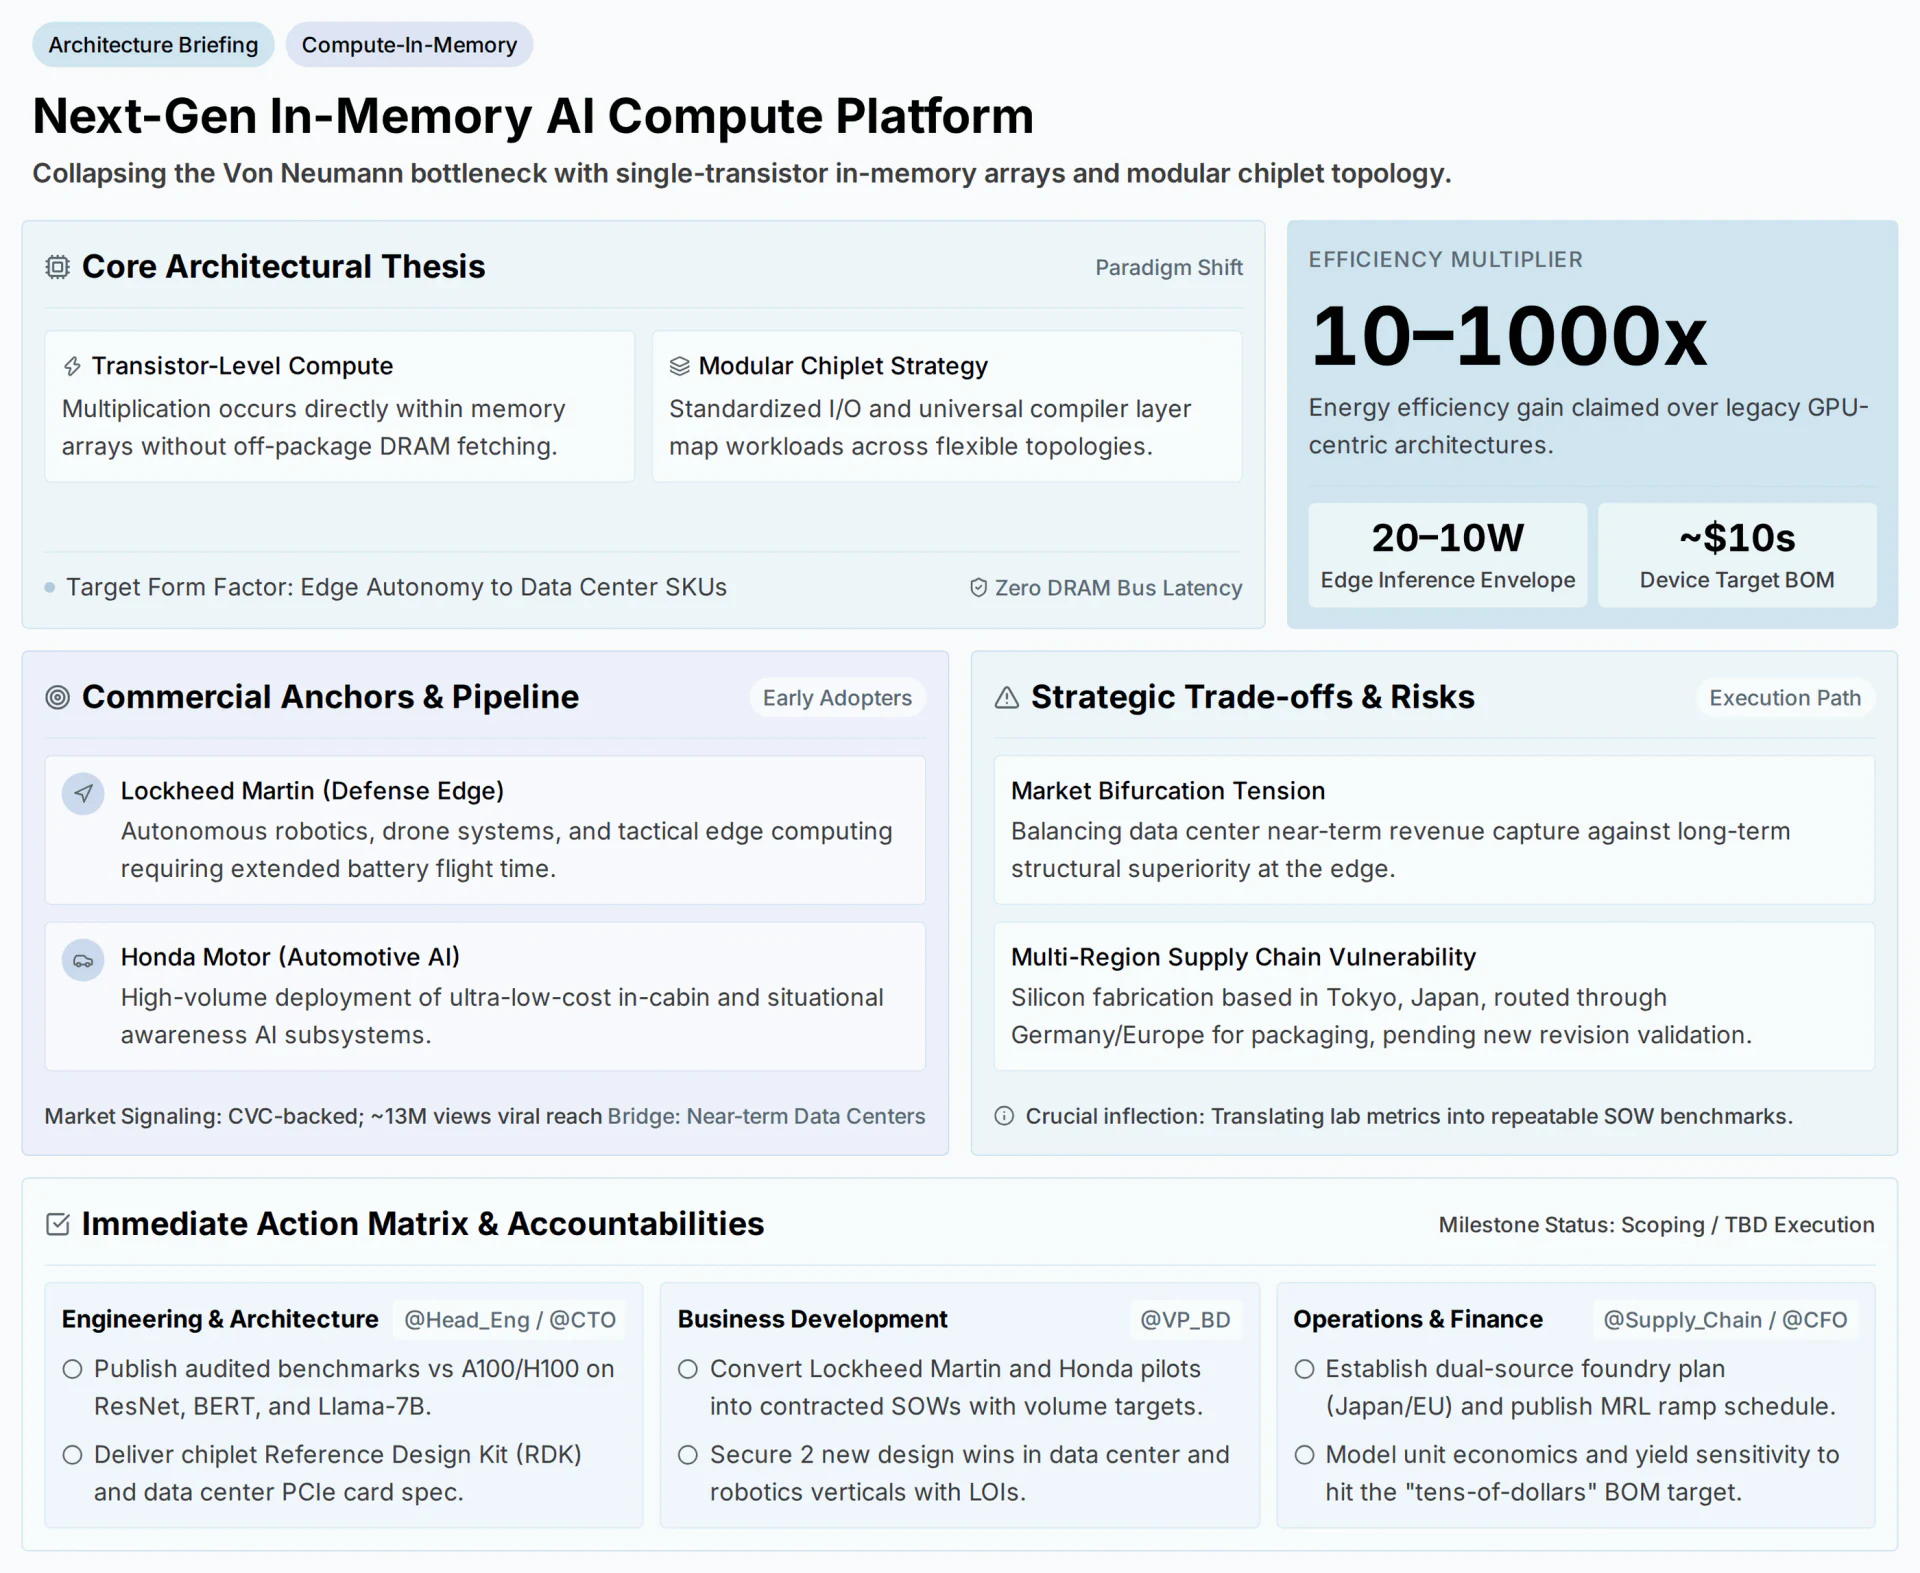
เพื่อแก้คอขวดทางอุณหพลศาสตร์ Mythic AI ได้ผลักดันปรัชญาเชิงสถาปัตยกรรมข้อหนึ่ง คือแทนที่จะขนข้อมูลไปมาระหว่างหน่วยประมวลผลกับพูลหน่วยความจำที่แยกจากกัน หน่วยความจำเองต้องกลายเป็นคอมพิวเตอร์
 .class="img-fluid clearfix"
ฟิสิกส์ของการคูณเมทริกซ์ด้วยทรานซิสเตอร์ตัวเดียว #
ในการประมวลผลดิจิทัลแบบดั้งเดิม การคำนวณผลคูณจุดของเมทริกซ์ต้องดึงค่าน้ำหนักขนาด 8 บิตหรือ 16 บิตหลายพันค่าจาก DRAM ภายนอกผ่านสายบัสที่มีความจุไฟฟ้าสูง โหลดเข้ารีจิสเตอร์แคช คูณภายใน ALU ดิจิทัล แล้วเขียนผลลัพธ์กลับลงหน่วยความจำ พลังงานกว่า 90% หมดไปกับการชาร์จและคายประจุสายเชื่อมต่อทองแดงระหว่างชิป
สถาปัตยกรรมประมวลผลในหน่วยความจำแทนที่การถ่ายโอนข้อมูลดิจิทัลนี้ด้วยฟิสิกส์ของวงจรแอนะล็อก
การโปรแกรมค่าน้ำหนัก ค่าน้ำหนักของโครงข่ายประสาทถูกโปรแกรมโดยตรงลงในเซลล์หน่วยความจำแบบไม่ลบเลือน (เช่น แฟลชที่ดัดแปลงหรือ RAM แบบตัวต้านทาน) ในรูปค่าความนำไฟฟ้าแอนะล็อก ($G$) เมื่อโปรแกรมแล้ว ค่าน้ำหนักจะอยู่นิ่งภายในอาร์เรย์หน่วยความจำ ไม่ถูกดึงหรือถ่ายโอนเลยระหว่างการอนุมาน
การมอดูเลตแรงดันอินพุต ค่าแอกทิเวชันขาเข้า (เช่น โทเค็นภาพจากกล้อง) ถูกแปลงเป็นระดับแรงดันแอนะล็อก ($V$) และป้อนไปตามสายเวิร์ดของอาร์เรย์
การคูณด้วยกฎของโอห์ม เมื่อแรงดันอินพุตผ่านเซลล์หน่วยความจำแต่ละเซลล์ กฎของโอห์ม ($I = V \times G$) จะทำการคูณแบบแอนะล็อกทันที และสร้างกระแสไฟฟ้าที่แปรผันตามผลคูณของอินพุตกับค่าน้ำหนักที่เก็บไว้
การสะสมด้วยกฎกระแสของเคียร์ชอฟฟ์ ตามสายบิตแนวตั้ง กระแสจากเซลล์หน่วยความจำขนานหลายพันเซลล์จะรวมกันเองตามธรรมชาติตามกฎกระแสของเคียร์ชอฟฟ์ ($\sum I = 0$)
อาร์เรย์หน่วยความจำแฟลชเพียงชุดเดียวจึงทำการคูณเมทริกซ์กับเวกเตอร์ทั้งชุดได้ในรอบสัญญาณนาฬิกาเดียว โดยทำงานที่ระดับฟิสิกส์โดยไม่ต้องดึงข้อมูลจากหน่วยความจำแม้แต่ครั้งเดียว จากนั้นกระแสแอนะล็อกที่สะสมไว้จะถูกแปลงกลับเป็นค่าดิจิทัลผ่านตัวแปลงแอนะล็อกเป็นดิจิทัล (ADC) ความเร็วสูงที่ขอบอาร์เรย์
กลยุทธ์ชิปเล็ตแบบโมดูลาร์ #
แม้การประมวลผลในหน่วยความจำแบบแอนะล็อกจะแก้สมการด้านพลังงานและความหน่วงได้ แต่การขยายซิลิคอนไปสู่ตลาดเชิงพาณิชย์ที่หลากหลายต้องอาศัยความยืดหยุ่นในการบรรจุภัณฑ์ แทนที่จะผลิตระบบบนชิป (SoC) ชิ้นเดียวขนาดใหญ่ ซึ่งมีอัตราข้อบกพร่องเพิ่มแบบเลขชี้กำลัง ผลผลิตเวเฟอร์ต่ำ และโครงแบบผลิตภัณฑ์ที่ไม่ยืดหยุ่น Ozcelik ได้วางกลยุทธ์ชิปเล็ตแบบโมดูลาร์ไว้
ภายใต้กระบวนทัศน์นี้ ไทล์ประมวลผลในหน่วยความจำขนาดเล็กที่เป็นมาตรฐานจะถูกผลิตแยกกัน แล้วยึดติดบนอินเทอร์โพเซอร์ด้วยการบรรจุภัณฑ์ขั้นสูง
- การเชื่อมต่อไดต่อไดความเร็วสูงที่เป็นมาตรฐาน ด้วยมาตรฐานที่กำลังเกิดขึ้นอย่าง Universal Chiplet Interconnect Express (UCIe) ชิปเล็ตสื่อสารกันผ่านไมโครบัมป์ด้วยความหนาแน่นแบนด์วิดท์สูงและความหน่วงระดับพิโควินาที
- การประกอบแบบผสมต่างชนิด ผู้ออกแบบระบบอาจจับคู่ชิปเล็ตประมวลผลในหน่วยความจำสองตัวกับโปรเซสเซอร์ควบคุม ARM ราคาถูกสำหรับเพย์โหลดโดรนน้ำหนักเบา หรือประกอบชิปเล็ตสิบหกตัวร่วมกับอินเทอร์เฟซ PCIe ความเร็วสูงเพื่อสร้างการ์ดเร่งความเร็วเซิร์ฟเวอร์สำหรับศูนย์ข้อมูล Edge
- การคอมไพล์สากลและการแมปเวิร์กโหลด ชั้นคอมไพเลอร์ที่รวมเป็นหนึ่งเดียวรับกราฟ Deep Learning มาตรฐาน (ONNX, PyTorch) แล้วแบ่งชั้นของโมเดลไปตามโทโพโลยีชิปเล็ตที่มีอยู่โดยอัตโนมัติ พร้อมปรับเส้นทางข้อมูลให้การสื่อสารระหว่างชิปเล็ตน้อยที่สุด
เปรียบเทียบสถาปัตยกรรม: กระบวนทัศน์การประมวลผลสำหรับหุ่นยนต์ Edge #
| มิติเชิงสถาปัตยกรรม | GPU ดิจิทัลมาตรฐาน (NVIDIA Jetson / Orin) | NPU Edge เฉพาะทาง (Google Coral / Hailo) | ชิปเล็ตประมวลผลในหน่วยความจำแบบแอนะล็อก (Mythic AI) |
|---|---|---|---|
| กลไกพื้นฐาน | คอร์ SIMD/เทนเซอร์ดิจิทัลที่ดึงค่าน้ำหนักจาก LPDDR5/HBM | อาร์เรย์ซิสโตลิกดิจิทัลที่แคชค่าน้ำหนักใน SRAM บนชิป | อาร์เรย์ทรานซิสเตอร์ตัวเดียวแบบแอนะล็อกที่คูณเมทริกซ์ ณ ตำแหน่งเดิม |
| ภาระการเคลื่อนย้ายข้อมูล | สูง (ชาร์จบัส DRAM/SRAM ต่อเนื่อง สูญเปล่าพลังงาน 85%+) | ปานกลาง (จำกัดด้วยความจุแคช SRAM ภายใน) | ไม่มีการเคลื่อนย้ายข้อมูลภายในเลย ค่าน้ำหนักอยู่ในหน่วยความจำถาวร |
| กรอบกำลังไฟฟ้าขณะอนุมาน | 30W ถึง 75W+ (ต้องใช้พัดลมระบายความร้อนและฮีตซิงก์หนัก) | 5W ถึง 15W (ระบายความร้อนแบบพาสซีฟหรือน้อยที่สุด) | 10W ถึง 20W (ระบายความร้อนแบบพาสซีฟที่กะทัดรัดมาก) |
| ประสิทธิภาพพลังงาน (TOPS/W) | 2 ถึง 5 TOPS/Watt (ระดับระบบ) | 10 ถึง 25 TOPS/Watt | 50 ถึง 200+ TOPS/Watt (ประสิทธิภาพเชิงทฤษฎี 10x-1000x) |
| รายการวัสดุของอุปกรณ์ (BOM) | £500 ถึง £2,500+ ต่อโมดูลประมวลผล | £100 ถึง £350 ต่อบอร์ดเร่งความเร็ว | หลักสิบดอลลาร์ต่อหน่วยชิปเล็ตเมื่อผลิตจำนวนมาก |
| คอขวดหน่วยความจำ (Von Neumann) | รุนแรง จำกัดด้วยแบนด์วิดท์หน่วยความจำ (GB/s ถึง TB/s) | ปานกลาง จำกัดด้วยความจุ SRAM บนชิป (MBs) | ไม่มี แบนด์วิดท์ของอาร์เรย์เท่ากับเมทริกซ์หน่วยความจำภายใน |
| ขอบเขตการใช้งานเป้าหมาย | ยานยนต์อัตโนมัติระดับพรีเมียมและหุ่นยนต์ตรวจสอบในอุตสาหกรรม | กล้องอัจฉริยะและอุปกรณ์ IoT ฝังตัวน้ำหนักเบา | หุ่นยนต์สัมผัสอัตราสูง โดรนยุทธวิธี และ AI ในยานยนต์ |
ที่มา: การสังเคราะห์ข้อมูลจากวงสนทนาข้างเตาผิงและข้อกำหนดสถาปัตยกรรมเซมิคอนดักเตอร์ที่นำเสนอใน Economist Enterprise Physical AI and Robotics Summit (Convene 200 Aldersgate ลอนดอน 13 ตุลาคม 2026)
ความหมายต่อแต่ละภาคส่วน #
การพิสูจน์เชิงพาณิชย์ของการประมวลผลในหน่วยความจำขึ้นอยู่กับการเจาะเข้าสู่อุตสาหกรรมที่ข้อจำกัดด้านพลังงานและต้นทุนเคยขวางการนำโมเดลพื้นฐานขั้นสูงไปใช้มาโดยตลอด
การป้องกันประเทศเชิงยุทธวิธีและระบบไร้คนขับ #
ในงานป้องกันประเทศที่ Edge ประสิทธิภาพพลังงานแปลตรงเป็นความอยู่รอดในการปฏิบัติงานและระยะเวลาภารกิจ ระบบอากาศยานไร้คนขับขนาดเล็ก (sUAS) และรถสำรวจภาคพื้นดินเชิงยุทธวิธีถูกจำกัดอย่างหนักด้วยน้ำหนักแบตเตอรี่ การติดตั้ง GPU แบบดั้งเดิมให้โดรนลาดตระเวนทำให้ความทนทานในการบินลดลง 30% ถึง 50% เพียงเพื่อจ่ายไฟให้สแต็กการรับรู้ของ AI
ความร่วมมือเชิงกลยุทธ์ระหว่าง Mythic AI กับ Lockheed Martin มุ่งฝังการประมวลผลในหน่วยความจำลงในระบบ Edge เชิงยุทธวิธี ฝูงโดรนอัตโนมัติ และจุดเฝ้าระวังระยะไกล ด้วยการลดการกินไฟของการประมวลผลจาก 50W ให้ต่ำกว่า 10W โดรนยุทธวิธีบินได้นานขึ้น ขณะเดียวกันก็รันการจำแนกวัตถุแบบหลายโมดัล การประมวลผลสัญญาณสงครามอิเล็กทรอนิกส์ และการวัดระยะทางด้วยภาพและแรงเฉื่อยในเครื่องเองได้ ในพื้นที่ปฏิบัติการที่ถูกแย่งชิงและใช้ GPS ไม่ได้
การรับรู้สถานการณ์ในยานยนต์และ AI ภายในห้องโดยสาร #
ในภาคยานยนต์ ผู้ผลิตระดับเทียร์วันเผชิญแรงบีบด้านอัตรากำไรอย่างหนัก รถยนต์ไฟฟ้าเรือธงอาจรับต้นทุนคอมพิวเตอร์ขับขี่อัตโนมัติระบายความร้อนด้วยของเหลวราคา £2,000 ได้ แต่รถยนต์สำหรับตลาดมวลชนรับไม่ได้
ความร่วมมือระหว่าง Honda Motor กับ Mythic AI มุ่งแก้แรงเสียดทานเชิงพาณิชย์นี้ ผู้ผลิตรถยนต์ต้องการชิป AI ที่ผ่านมาตรฐานยานยนต์ ผลิตได้ในปริมาณมาก และมีราคาหลักสิบดอลลาร์แทนที่จะเป็นหลักร้อย ซึ่งรันระบบเฝ้าระวังผู้ขับขี่ การแบ่งส่วนวัตถุในจุดบอด และการรับรู้รอบทิศ 360 องศาได้ โดยไม่ต้องใช้วงจรระบายความร้อนด้วยของเหลวที่ซับซ้อนซึ่งเพิ่มทั้งต้นทุนการผลิตและความซับซ้อนในการประกอบ
ศูนย์ข้อมูล Edge ในอุตสาหกรรมและการจัดการคำสั่งซื้อด้วยหุ่นยนต์เคลื่อนที่ #
แม้การประมวลผลในหน่วยความจำจะถูกออกแบบมาให้เหมาะกับ Edge ในเชิงสถาปัตยกรรม Mythic ก็กำลังใช้กลยุทธ์สะพานเชื่อมอย่างตั้งใจ ด้วยการเสนอการ์ดเร่งความเร็ว PCIe สำหรับศูนย์ข้อมูล Edge และศูนย์กระจายสินค้าในคลัง ในสถานที่ที่มีหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) หลายร้อยตัว ตู้เซิร์ฟเวอร์ Edge ที่รันโมเดลประสานงานกองหุ่นยนต์ถูกจำกัดด้วยจุดจ่ายไฟฟ้าและขีดจำกัดการระบายความร้อนของสถานที่ การ์ดเร่งความเร็วแบบประมวลผลในหน่วยความจำช่วยให้สถานที่เพิ่มปริมาณงานอนุมานในพื้นที่ได้หลายเท่าโดยไม่ต้องยกระดับโครงสร้างพื้นฐานไฟฟ้า
ความยืดหยุ่นของห่วงโซ่อุปทานและภูมิศาสตร์การผลิต #
ประเด็นสำคัญประการหนึ่งในการบรรยายของ Ozcelik มุ่งไปที่อธิปไตยของห่วงโซ่อุปทาน นวัตกรรมฮาร์ดแวร์ไร้ความหมาย หากไม่สามารถผลิต บรรจุ และจัดส่งซิลิคอนในปริมาณมากได้อย่างเชื่อถือได้
Mythic AI ได้วางเครือข่ายการผลิตระหว่างประเทศแบบกระจายตัวไว้แล้ว
- การผลิตซิลิคอน การผลิตเวเฟอร์ประมวลผลในหน่วยความจำหลักตั้งอยู่ที่โตเกียว ประเทศญี่ปุ่น โดยอาศัยความเป็นผู้นำที่มั่นคงของญี่ปุ่นด้านการผลิตเซมิคอนดักเตอร์ที่แม่นยำและโหนดกระบวนการแอนะล็อก/แฟลชที่เติบโตเต็มที่
- การบรรจุภัณฑ์ขั้นสูงและการประกอบ เวเฟอร์ถูกส่งไปยุโรป (โดยเฉพาะเยอรมนี) เพื่อตัดชิปเล็ตขั้นสูง ยึดติดซับสเตรตหลายได และตรวจสอบด้วยแสงแบบอัตโนมัติ
- การตรวจรับรองรุ่นปรับปรุง ขณะนี้บริษัทกำลังตรวจรับรองซิลิคอนรุ่นปรับปรุงล่าสุดให้เสร็จ โดยเน้นการแปลงตัวชี้วัดผลผลิตในห้องปฏิบัติการให้เป็นขอบเขตงาน (SOW) ระดับการผลิตที่ทำซ้ำได้ สำหรับการผลิตจำนวนมากในภาคยานยนต์และการป้องกันประเทศ
แนวทางหลายภูมิภาคนี้หลีกเลี่ยงจุดเปราะบางทางภูมิรัฐศาสตร์เพียงจุดเดียว และมอบห่วงโซ่อุปทานที่กระจายตัวทางภูมิศาสตร์ให้พันธมิตรองค์กรในยุโรปและเอเชีย
บทสรุป #
วงสนทนาข้างเตาผิงระหว่าง Taner Ozcelik กับ Kenneth Cukier ที่ Economist Enterprise Physical AI and Robotics Summit วาดภาพความจริงทางกายภาพที่จะกำกับทศวรรษหน้าของระบบอัตโนมัติ กฎของมัวร์ในฐานะมาตรวัดอย่างง่ายของการย่อขนาดทรานซิสเตอร์ ไม่เพียงพออีกต่อไปที่จะขับเคลื่อนการปฏิวัติ Physical AI
ตราบที่สถาปัตยกรรมการประมวลผลยังยึดติดกับการแยกตรรกะออกจากหน่วยความจำแบบ Von Neumann วิทยาการหุ่นยนต์ก็จะยังถูกจำกัดด้วยมวลแบตเตอรี่ การระบายความร้อน และต้นทุนรายการวัสดุที่สูงเกินรับไหว ด้วยการเปลี่ยนจากการเคลื่อนย้ายข้อมูลแบบดิจิทัลไปสู่อาร์เรย์ประมวลผลในหน่วยความจำแบบแอนะล็อกและโทโพโลยีชิปเล็ตแบบโมดูลาร์ วิศวกรรมเซมิคอนดักเตอร์กำลังส่งมอบการก้าวกระโดดด้านประสิทธิภาพที่ระบบอัตโนมัติต้องการ
การเปลี่ยนผ่านจากคลัสเตอร์ศูนย์ข้อมูล 700W สู่ซิลิคอน Edge 15W คือประตูที่แท้จริงสู่ความเป็นอัตโนมัติทางกายภาพ ท้ายที่สุดแล้ว หุ่นยนต์ที่ทำงานในโลกจริงต้องเคารพกฎพลังงานของโลกจริง และการประมวลผลในหน่วยความจำคือสถาปัตยกรรมที่เชื่อมช่องว่างระหว่างซิลิคอนกับชีววิทยา
คำถามที่พบบ่อย #
คอขวด Von Neumann ในฮาร์ดแวร์ AI คืออะไร คอขวด Von Neumann หมายถึงข้อจำกัดด้านปริมาณงานและพลังงานที่เกิดจากการแยกทางกายภาพระหว่างหน่วยประมวลผลกลาง (ALU) กับหน่วยความจำของระบบ (DRAM) ในเวิร์กโหลดปัญญาประดิษฐ์ซึ่งมีการคูณเมทริกซ์หลายพันล้านครั้ง โปรเซสเซอร์ใช้พลังงานรวมกว่า 85% และรอบสัญญาณนาฬิกาจำนวนมากไปกับการขนข้อมูลไปมาผ่านบัสทองแดงเท่านั้น จนเกิดคอขวดด้านความร้อนและความหน่วงอย่างรุนแรง
การประมวลผลในหน่วยความจำแบบแอนะล็อก (CIM) ทำงานอย่างไร การประมวลผลในหน่วยความจำทำการคำนวณทางคณิตศาสตร์โดยตรงภายในเซลล์หน่วยความจำโดยไม่ย้ายข้อมูล ค่าน้ำหนักของโครงข่ายประสาทถูกเก็บเป็นสถานะความนำไฟฟ้าแอนะล็อกภายในเซลล์หน่วยความจำแบบไม่ลบเลือน เมื่อป้อนแรงดันอินพุตทั่วอาร์เรย์ กระแสจะไหลผ่านเซลล์ตามกฎของโอห์ม ($I = V \times G$) และรวมกันตามสายบิตตามกฎกระแสของเคียร์ชอฟฟ์ ทำให้การคูณเมทริกซ์กับเวกเตอร์ทั้งชุดเสร็จในขั้นตอนทางกายภาพเดียว
ทำไมการประมวลผลในหน่วยความจำจึงสำคัญเป็นพิเศษต่อหุ่นยนต์และโดรน หุ่นยนต์เคลื่อนที่และโดรนทำงานภายใต้ข้อจำกัดเข้มงวดด้านขนาด น้ำหนัก กำลังไฟฟ้า และต้นทุน (SWaP-C) อุปกรณ์เหล่านี้พึ่งพาแบตเตอรี่บนตัวเครื่อง และรองรับหม้อน้ำระบายความร้อนหนัก ๆ หรือแหล่งจ่ายไฟกำลังวัตต์สูงไม่ได้ การประมวลผลในหน่วยความจำให้ประสิทธิภาพพลังงานสูงกว่า 10x ถึง 1,000x ทำให้หุ่นยนต์รันโมเดลภาพ-ภาษา-การกระทำที่ซับซ้อนในเครื่องเองได้ภายในกรอบกำลังไฟฟ้า 10W ถึง 20W โดยยังรักษาความทนทานของแบตเตอรี่ไว้
แนวทางชิปเล็ตได้เปรียบชิปชิ้นเดียวอย่างไร ชิปชิ้นเดียวรวมหน่วยการทำงานทั้งหมดไว้บนไดซิลิคอนขนาดใหญ่ชิ้นเดียว เมื่อไดมีขนาดใหญ่ขึ้น อัตราข้อบกพร่องในการผลิตจะเพิ่มขึ้นแบบเลขชี้กำลัง ทำให้ผลผลิตลดลงและต้นทุนต่อหน่วยสูงขึ้น สถาปัตยกรรมชิปเล็ตแบ่งระบบออกเป็นไดซิลิคอนขนาดเล็กที่เป็นมาตรฐาน ผลิตแยกกันด้วยผลผลิตสูง และเชื่อมต่อกันผ่านไมโครบัมป์ความเร็วสูง ทำให้ได้โครงแบบแบบโมดูลาร์ที่ยืดหยุ่น ปรับให้เข้ากับความต้องการด้านกำลังไฟฟ้าและขนาดรูปทรงของงานอุตสาหกรรมแต่ละแบบได้
ใครคือพันธมิตรเชิงพาณิชย์หลักของเทคโนโลยีนี้ ปัจจุบันแพลตฟอร์มประมวลผลในหน่วยความจำของ Mythic AI ยึดโยงกับความร่วมมือกับบริษัทใหญ่สองราย ได้แก่ Lockheed Martin ซึ่งกำลังผนวกสถาปัตยกรรมนี้เข้ากับโดรนป้องกันประเทศเชิงยุทธวิธี แพลตฟอร์มหุ่นยนต์ไร้คนขับ และจุดรักษาความปลอดภัยรอบพื้นที่ เพื่อยืดความทนทานของแบตเตอรี่ และ Honda Motor ซึ่งมุ่งเป้าชิป AI ต้นทุนต่ำที่ผ่านมาตรฐานยานยนต์สำหรับการรับรู้สถานการณ์ของยานยนต์และการตรวจจับภายในห้องโดยสาร
เอกสารอ้างอิง #
- Economist Enterprise, (2026). Physical AI & Robotics Summit: ความได้เปรียบในการปฏิบัติงานผ่านระบบอัตโนมัติ ⧉. Economist Enterprise.
- Ozcelik, T., (2026). ก้าวข้ามกฎของมัวร์: พลังเบื้องหลังหุ่นยนต์สมรรถนะสูง ⧉. Mythic AI.
- Cukier, K., (2026). เพดานทางอุณหพลศาสตร์ของปัญญาอัตโนมัติ ⧉. The Economist.
- Marković, D., Mizrahi, A., Querlioz, D., & Grollier, J., (2020). ฟิสิกส์สำหรับการประมวลผลแบบนิวโรมอร์ฟิก ⧉. Nature Reviews Physics, 2, 499-510.
- Universal Chiplet Interconnect Express, (2025). ข้อกำหนด UCIe 2.0: มาตรฐานการเชื่อมต่อไดต่อได ⧉. UCIe Consortium.
- IEEE, (2026). International Roadmap for Devices and Systems (IRDS): เหนือกว่า CMOS และการประมวลผลในหน่วยความจำ ⧉. IEEE Standards Association.
ทบทวนล่าสุด .
ทบทวนล่าสุด .
เผยแพร่บทความนี้ซ้ำ
คัดลอกรูปแบบสำหรับ Medium
# ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau

> Originally published at [https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/](https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/)

ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร

Read the full article on sebastienrousseau.com: https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/
คัดลอกรูปแบบสำหรับ Mastodon
ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau

ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร

https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/
คัดลอกที่จัดรูปแบบสำหรับ LinkedIn
ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau

ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร.

นี่คือประเด็นเชิงกลยุทธ์ที่สำคัญ:

- กำแพงอุณหพลศาสตร์: ทำไม Physical AI จึงอยู่บนคลาวด์ไม่ได้. ในวงสนทนาข้างเตาผิงหัวข้อ Moving past Moore’s law: the power behind high-performance robotics Kenneth Cukier ตั้งโจทย์ทางวิศวกรรมหลักที่ระบบอัตโนมัติขององค์กรต้องเผชิญ…
- หลักคิดเชิงสถาปัตยกรรม: การประมวลผลในหน่วยความจำ (CIM). เพื่อแก้คอขวดทางอุณหพลศาสตร์ Mythic AI ได้ผลักดันปรัชญาเชิงสถาปัตยกรรมข้อหนึ่ง คือแทนที่จะขนข้อมูลไปมาระหว่างหน่วยประมวลผลกับพูลหน่วยความจำที่แยกจากกัน หน่วยความจำเองต้องกลายเป็นคอมพิวเตอร์.
- กลยุทธ์ชิปเล็ตแบบโมดูลาร์. แม้การประมวลผลในหน่วยความจำแบบแอนะล็อกจะแก้สมการด้านพลังงานและความหน่วงได้ แต่การขยายซิลิคอนไปสู่ตลาดเชิงพาณิชย์ที่หลากหลายต้องอาศัยความยืดหยุ่นในการบรรจุภัณฑ์ แทนที่จะผลิตระบบบนชิป (SoC) ชิ้นเดียวขนาดใหญ่…
- เปรียบเทียบสถาปัตยกรรม: กระบวนทัศน์การประมวลผลสำหรับหุ่นยนต์ Edge. ที่มา: การสังเคราะห์ข้อมูลจากวงสนทนาข้างเตาผิงและข้อกำหนดสถาปัตยกรรมเซมิคอนดักเตอร์ที่นำเสนอใน Economist Enterprise Physical AI and Robotics Summit (Convene 200 Aldersgate ลอนดอน 13 ตุลาคม 2026).

แนวทางขององค์กรของคุณในการรับมือกับความท้าทายที่ระบุไว้ในบทความนี้คืออะไร?

→ https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/

#การประมวลผลในหน่วยความจำ #MythicAi #TanerOzcelik #กฎของมัวร์ #คอขวดVonNeumann

Sebastien Rousseau | CC-BY-4.0
อ้างอิงบทความนี้
ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau
ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร
BibTeX
@online{rousseau2026ก,
  author  = {Rousseau, Sebastien},
  title   = {{ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau}},
  year    = {2026},
  url     = {https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/},
  urldate = {2026}
}RIS
TY  - GEN
AU  - Rousseau, Sebastien
TI  - ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau
PY  - 2026
UR  - https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/
ER  -
Vancouver
Rousseau S. ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau. sebastienrousseau.com. 2026 Oct 13. Available from: https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/
Chicago
Rousseau, Sebastien. "ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau." sebastienrousseau.com. October 13, 2026. https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/.
APA
Rousseau, S. (2026, October 13). ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau. sebastienrousseau.com. https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/
เผยแพร่บทความนี้ซ้ำ
ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau
ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร
บทความนี้เผยแพร่ภายใต้สัญญาอนุญาต Creative Commons Attribution 4.0 International. การเผยแพร่ซ้ำต้องระบุที่มาเป็น URL ต้นฉบับ
ก้าวข้ามกฎของมัวร์ ประมวลผลในหน่วยความจำและชิปเล็ตเพื่อหุ่นยนต์ Edge — Sebastien Rousseau

ที่ Economist Enterprise Physical AI and Robotics Summit ในลอนดอน Taner Ozcelik CEO ของ Mythic AI แสดงว่าการประมวลผลในหน่วยความจำและชิปเล็ตทลายกำแพงหน่วยความจำได้อย่างไร

Originally published at https://sebastienrousseau.com/th/2026-10-13-kaokham-kot-mua-pramuanphon-nuaikhwamcham-chiplet/ by Sebastien Rousseau.
Licensed under CC-BY-4.0.