
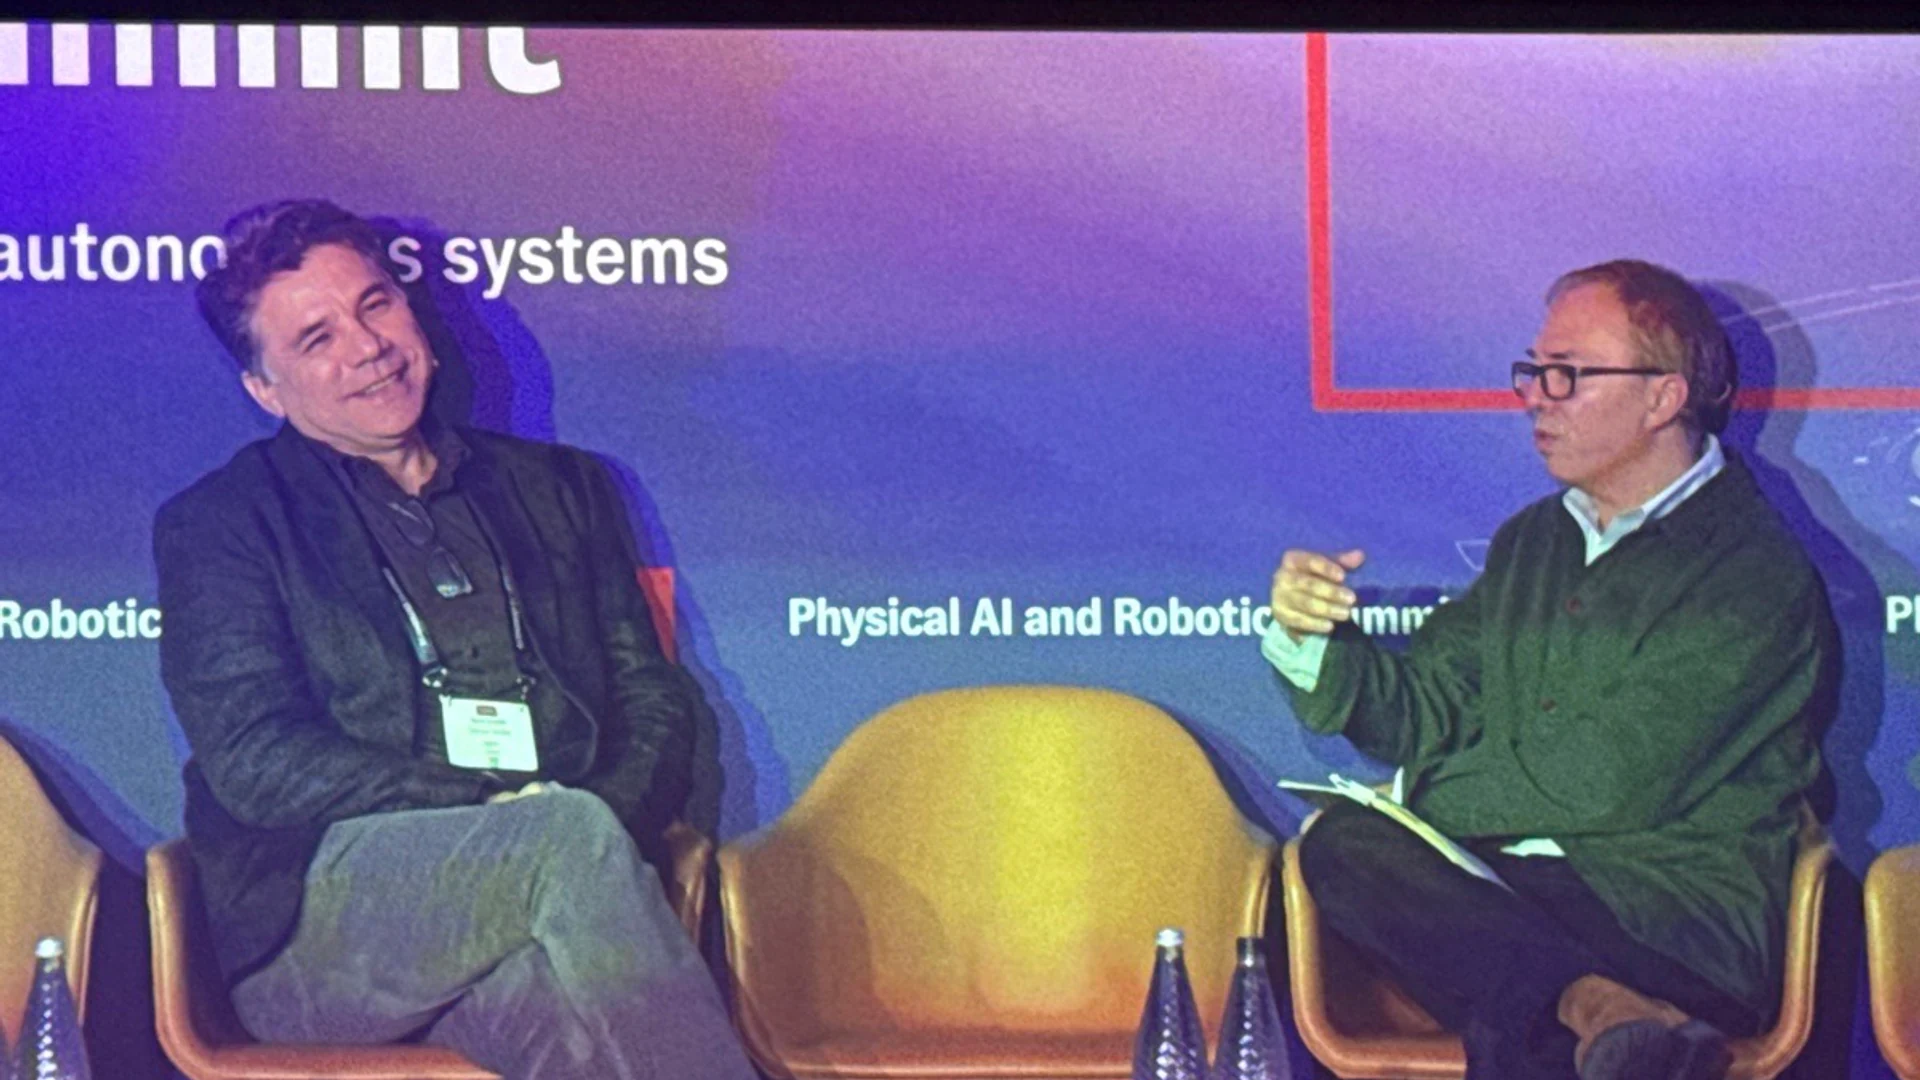
半世紀以上にわたり、コンピューティングの進歩はムーアの法則に従ってきた。18か月から24か月ごとに、シリコン上に詰め込むトランジスタの数を倍にするという法則だ。しかし、フィジカルAIと自律型ロボティクスという新しい領域では、ムーアの法則は熱力学の法則と衝突している。自律型ドローン、四脚ロボット、手術用マニピュレーター、自動運転車は、700ワット級のサーバー向けGPUや冷却塔を運ぶことはできない。2026年10月13日にロンドンで開かれたEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIの会長兼最高経営責任者であるTaner OzcelikはKenneth Cukierとの対談に臨み、この行き詰まりを打開するために必要なアーキテクチャの革命、すなわちアナログのコンピュート・イン・メモリ(CIM)とモジュール型チップレットによってムーアの法則の先へ進む道を検討した。
熱力学の壁:フィジカルAIがクラウドに住めない理由 #
「Moving past Moore’s law: the power behind high-performance robotics」(ムーアの法則の先へ:高性能ロボティクスを支える電力)と題した対談で、Kenneth Cukierは企業の自律化が直面するエンジニアリング上の核心的なジレンマを示した。人工知能のモデルはパラメーター数と知覚能力の両面で拡大を続けているが、物理的な機械は容赦ないSWaP-C制約(サイズ、重量、電力、コスト)の下で動いている。
今日のAIの最前線は、巨大なサーバークラスター全体で150メガワット以上を消費するハイパースケールのデータセンターに根を下ろしている。Ozcelikが指摘したように、このアーキテクチャは生物の基準から数百万倍もかけ離れたエネルギー規模で動いている。人間の脳は、リアルタイムで連続的な感覚運動の協調、意味的な推論、視空間ナビゲーションを、およそ20ワットの代謝電力の範囲内でこなしている。
歴史的に、ロボティクスのエンジニアは推論をクラウドに任せることで、搭載計算機の限界を回避しようとしてきた。しかし、ミッションクリティカルな産業、航空宇宙、防衛の環境では、クラウドに依存した自律性はアーキテクチャとして成り立たない。
- 遅延のばらつきとジッター:高速な閉ループのロボット制御には、50Hzから1,000Hzでの決定論的なモーター更新(往復20ミリ秒未満)が必要だ。携帯電話網やWi-Fiのネットワークはパケットのジッター、フレームの欠落、遅延の急増をもたらし、ロボットアームがワークを落としたり、自律走行車が制動のしきい値を満たせなかったりする原因になる。
- 帯域幅の飽和:産業プラントで何十台もの移動ロボットから、非圧縮の4K映像とLiDARの点群を複数ストリーミングすると、現地の無線帯域はすぐに使い果たされ、法外なクラウドのエグレス料金が発生する。
- 運用上の主権と妨害される通信:地下鉱山、GPSの届かないトンネル、遠隔の建設現場、戦術的な軍事環境では、外部のネットワーク接続は存在しないか、積極的に妨害されている。自律システムは、運用に必要な知能をすべてエッジの車体に直接搭載しなければならない。
標準的な高性能GPUをロボットに搭載すると、それ自体の物理的な代償が生じる。サーマルスロットリング、余分な積載重量となる巨大なヒートシンク、そしてバッテリーの飛行時間を数時間から数分にまで縮める大きな電力消費だ。
アーキテクチャの命題:コンピュート・イン・メモリ(CIM) #
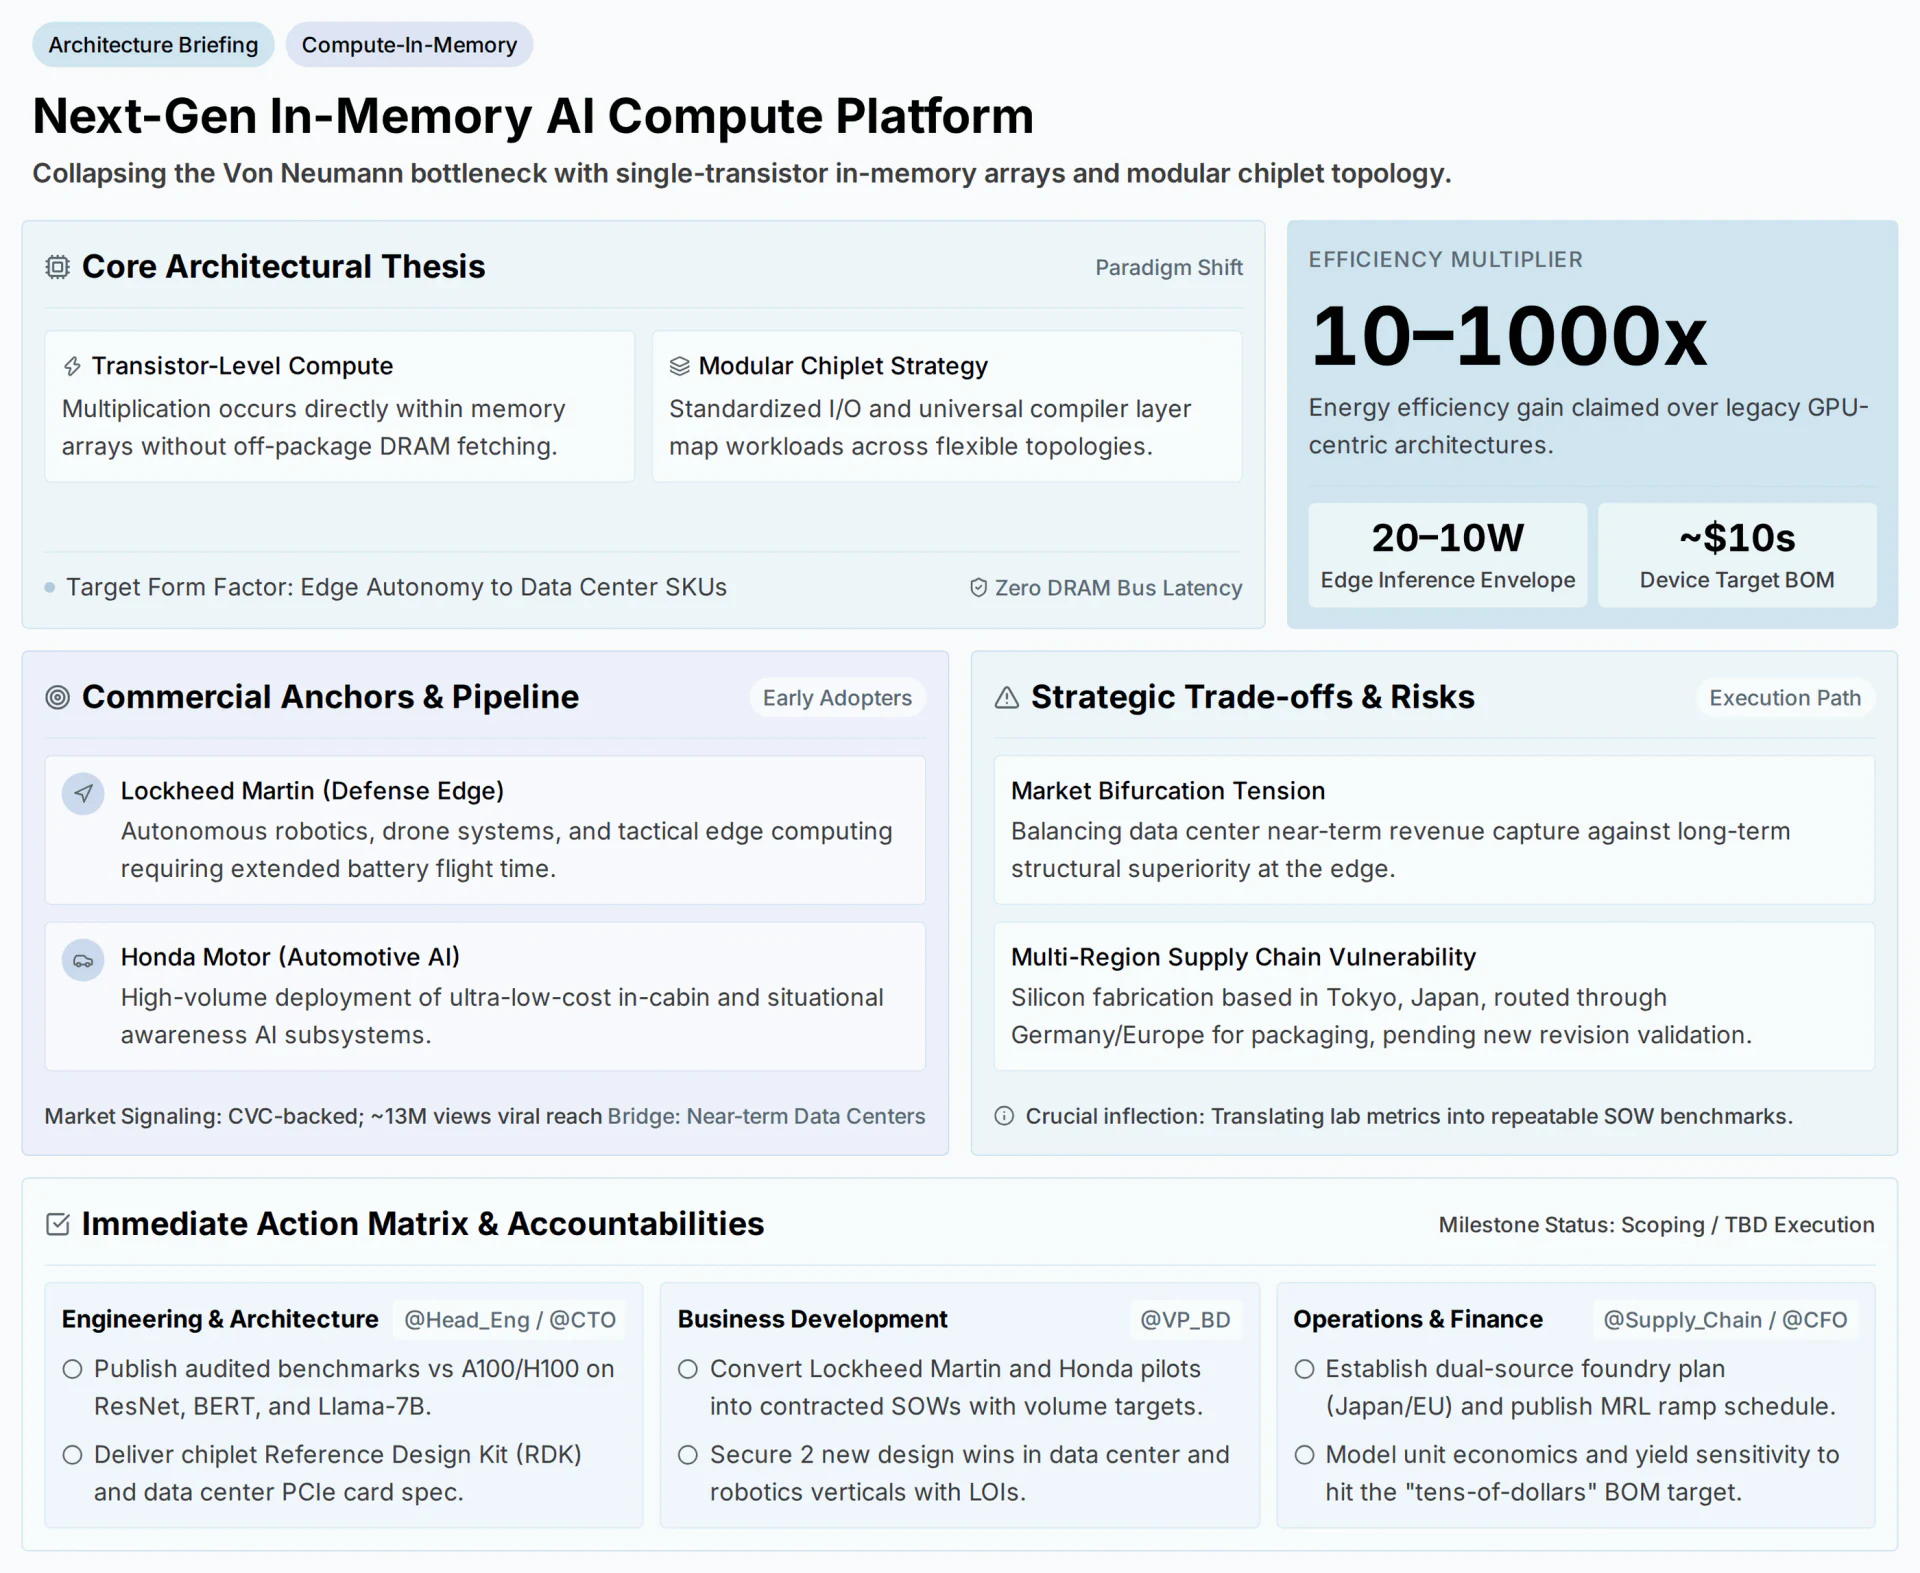
熱力学的なボトルネックを解決するために、Mythic AIはあるアーキテクチャ思想を推し進めてきた。別々の処理装置とメモリプールの間でデータを往復させるのではなく、メモリそのものがコンピューターにならなければならない、という考え方だ。
 .class="img-fluid clearfix"
単一トランジスタによる行列乗算の物理 #
従来のデジタル計算では、行列の内積を計算するために、何千もの8ビットまたは16ビットの重み値を外部DRAMから容量の大きいバス線を通じて取り出し、キャッシュレジスタに読み込み、デジタルのALUで乗算を行い、結果をメモリに書き戻す必要がある。エネルギーの90%以上は、チップ間を結ぶ銅配線の充電と放電に費やされる。
インメモリ演算アーキテクチャは、このデジタルなデータ転送をアナログ回路の物理に置き換える。
重みのプログラミング。 ニューラルネットワークの重みは、不揮発性メモリセル(改良型フラッシュや抵抗変化型RAMなど)にアナログのコンダクタンス($G$)として直接書き込まれる。一度書き込まれた重みはメモリアレイ内に留まり、推論中に取り出されたり転送されたりすることはない。
入力電圧の変調。 入力の活性化値(カメラからの視覚トークンなど)はアナログの電圧レベル($V$)に変換され、アレイのワード線に沿って印加される。
オームの法則による乗算。 入力電圧が各メモリセルを通過するとき、オームの法則($I = V \times G$)が瞬時にアナログの乗算を行い、入力と記憶された重みの積に比例する電流を生み出す。
キルヒホッフの電流則による累積。 縦方向のビット線に沿って、何千もの並列なメモリセルからの電流が、キルヒホッフの電流則($\sum I = 0$)に従って自然に足し合わされる。
こうして一つのフラッシュメモリアレイは、メモリからの読み出しを一度も行わずに、物理のレベルで行列とベクトルの乗算全体を1クロックサイクルで実行する。累積されたアナログ電流は、アレイの端にある高速のアナログ・デジタル変換器(ADC)によってデジタル値に戻される。
モジュール型チップレット戦略 #
アナログのコンピュート・イン・メモリはエネルギーと遅延の方程式を解くが、多様な商用分野にシリコンを展開するには、パッケージングの柔軟性が必要になる。大きくモノリシックなシステム・オン・チップ(SoC)は、欠陥率が指数関数的に増え、ウェハーの歩留まりが悪く、製品構成の柔軟性もない。Ozcelikはそうした製品を製造する代わりに、モジュール型チップレット戦略を説明した。
この考え方では、小さく標準化されたインメモリ演算タイルを個別に製造し、先端パッケージングを使ってインターポーザー上に接合する。
- 標準化された高速ダイ間インターコネクト:Universal Chiplet Interconnect Express(UCIe)などの新しい標準を活用し、チップレットはマイクロバンプを介して高い帯域密度とピコ秒レベルの遅延で通信する。
- 異種混在の構成:システム設計者は、軽量なドローンの搭載機器向けに2個のインメモリチップレットを低コストのARM制御プロセッサーと組み合わせることも、16個のチップレットを高速のPCIeインターフェースと組み合わせてエッジデータセンター向けのサーバーアクセラレーターカードを作ることもできる。
- 共通のコンパイルとワークロードの割り当て:統一されたコンパイラー層が標準的な深層学習グラフ(ONNX、PyTorch)を取り込み、利用可能なチップレット構成にモデルの層を自動的に分割して配置し、チップレット間の通信を最小限に抑えるようにデータの経路を最適化する。
アーキテクチャの比較:エッジロボティクスのための計算パラダイム #
| アーキテクチャの観点 | 標準的なデジタルGPU(NVIDIA Jetson / Orin) | 専用のエッジNPU(Google Coral / Hailo) | アナログのコンピュート・イン・メモリ・チップレット(Mythic AI) |
|---|---|---|---|
| 基本的な仕組み | LPDDR5/HBMから重みを取り出すデジタルのSIMD/テンソルコア | オンチップSRAMに重みをキャッシュするデジタルのシストリックアレイ | その場で行列乗算を行うアナログの単一トランジスタアレイ |
| データ移動のオーバーヘッド | 高い(DRAM/SRAMバスを絶えず充電し、エネルギーの85%以上を浪費) | 中程度(内部SRAMキャッシュの容量に制限される) | 内部のデータ移動はゼロ。重みは常にメモリ内に留まる |
| 推論の電力枠 | 30Wから75W以上(ファンによる能動冷却と重いヒートシンクが必要) | 5Wから15W(受動冷却または最小限の冷却) | 10Wから20W(超小型の受動的な放熱) |
| エネルギー効率(TOPS/W) | 2から5 TOPS/W(システムレベル) | 10から25 TOPS/W | 50から200以上 TOPS/W(理論上10倍から1000倍の効率) |
| デバイスの部品表(BOM) | 演算モジュール1つあたり£500から£2,500以上 | アクセラレーターボード1枚あたり£100から£350 | 量産時でチップレット1個あたり数十ドル |
| メモリのボトルネック(フォン・ノイマン) | 深刻。メモリ帯域幅(GB/sからTB/s)に制限される | 中程度。オンチップSRAMの容量(数MB)に制限される | 存在しない。アレイの帯域幅は内部のメモリ行列と一致する |
| 主な導入分野 | 高級な自律走行車と産業用点検ロボット | スマートカメラと軽量な組み込みIoTデバイス | 高速な触覚ロボティクス、戦術ドローン、車載AI |
出典:Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate、ロンドン、2026年10月13日)で示された対談のデータと半導体アーキテクチャの仕様をまとめたもの。
業界別の意味 #
インメモリ演算が商業的に認められるかどうかは、電力とコストの制約によってこれまで高度な基盤モデルの導入が阻まれてきた業界に入り込めるかどうかにかかっている。
戦術防衛と無人システム #
防衛のエッジ用途では、エネルギー効率はそのまま運用上の生存性と任務時間につながる。小型無人航空機システム(sUAS)や戦術用の地上ローバーは、バッテリーの重量に厳しく制約されている。偵察ドローンに従来のGPUを搭載すると、AIの知覚スタックに電力を供給するだけで滞空時間が30%から50%も短くなる。
Mythic AIとロッキード・マーティンの戦略的な取り組みは、戦術エッジシステム、自律ドローン群、遠隔監視拠点にインメモリ演算を組み込むことに焦点を当てている。演算の消費電力を50Wから10W未満に減らすことで、戦術ドローンは、妨害を受けGPSが使えない作戦地域で、マルチモーダルな物体分類、電子戦の信号処理、視覚慣性オドメトリを現地で実行しながら、飛行時間を延ばすことができる。
自動車の状況認識と車内AI #
自動車業界では、ティア1のメーカーが厳しい利益の圧迫に直面している。フラッグシップの電気自動車なら£2,000の液冷式自動運転コンピューターのコストを吸収できるが、量産車にはそれができない。
本田技研工業とMythic AIのパートナーシップは、この商業上の摩擦に取り組むものだ。自動車メーカーが必要としているのは、数百ドルではなく数十ドルで買える、大量生産向けで車載認証を受けたAIチップだ。それは、製造コストと組み立ての複雑さを増す複雑な液冷ループを必要とせずに、ドライバーモニタリングシステム、死角の物体セグメンテーション、360度のサラウンド知覚を実行できなければならない。
産業用エッジデータセンターと移動型フルフィルメント #
インメモリ演算はアーキテクチャとしてはエッジ向けに最適化されているが、Mythicはエッジデータセンターや倉庫のフルフィルメント拠点向けにPCIeアクセラレーターカードを提供するという、意図的な橋渡し戦略を進めている。何百台もの自律移動ロボット(AMR)が稼働する施設では、フリートの協調モデルを動かすエッジサーバーのラックが、施設の電気容量と冷却の上限に制約されている。インメモリのアクセラレーターカードを使えば、施設は電力インフラを増強せずに現地の推論処理能力を何倍にも高められる。
サプライチェーンの強靭性と製造の地理 #
Ozcelikの説明の重要な点の一つは、サプライチェーンの主権だった。シリコンを確実に製造し、パッケージングし、大規模に出荷できなければ、ハードウェアの革新には意味がない。
Mythic AIは、国際的に分散した製造体制を築いている。
- シリコンの製造:インメモリの中核となるウェハーの生産は日本の東京を拠点とし、精密な半導体製造と成熟したアナログ/フラッシュのプロセスノードにおける日本の確立された強みを生かしている。
- 先端パッケージングと組み立て:ウェハーは欧州(具体的にはドイツ)に送られ、チップレットのダイシング、複数ダイの基板接合、自動光学検査が行われる。
- リビジョンの検証:同社は現在、最新のシリコンリビジョンの検証を完了させつつあり、研究室での歩留まりの指標を、自動車と防衛の量産に向けた再現性のある量産レベルの作業範囲記述書(SOW)に落とし込むことに注力している。
この複数地域にまたがる方式は、地政学的な単一障害点を避けると同時に、欧州とアジアの企業パートナーに地理的に分散したサプライチェーンを提供する。
結論 #
Economist Enterprise Physical AI and Robotics SummitでのTaner OzcelikとKenneth Cukierの対談は、今後10年の自律システムを左右する物理的な現実を描き出した。トランジスタの微細化を測る単純な指標としてのムーアの法則は、もはやフィジカルAIの革命を支えるのに十分ではない。
コンピューティングのアーキテクチャが論理とメモリを分けるフォン・ノイマン型に固執する限り、ロボティクスはバッテリーの重量、放熱、法外な部品表コストに制約され続ける。デジタルなデータ移動からアナログのインメモリ演算アレイとモジュール型チップレット構成へ移行することで、半導体工学は自律システムが必要とする段階的な効率の飛躍をもたらしつつある。
700Wのデータセンタークラスターから15Wのエッジシリコンへの移行こそが、物理的な自律性への本当の入り口だ。突き詰めれば、現実世界で動くロボットは現実世界のエネルギー法則に従わなければならない。インメモリ演算は、シリコンと生物の間の隔たりを埋めるアーキテクチャである。
よくある質問 #
AIハードウェアにおけるフォン・ノイマン・ボトルネックとは何ですか? フォン・ノイマン・ボトルネックとは、中央処理装置(ALU)とシステムメモリ(DRAM)が物理的に分かれていることによって生じる、処理能力とエネルギーの制約を指します。数十億回の行列乗算を伴う人工知能のワークロードでは、プロセッサーは総エネルギーの85%以上と多くのクロックサイクルを、銅のバスを通じてデータを行き来させるだけに費やし、熱と遅延の深刻なボトルネックを生みます。
アナログのコンピュート・イン・メモリ(CIM)はどのように動作しますか? コンピュート・イン・メモリは、データを移動させずにメモリセルの内部で直接数学的な演算を行います。ニューラルネットワークの重みは、不揮発性メモリセルの内部にアナログのコンダクタンス状態として保存されます。アレイ全体に入力電圧をかけると、電流はオームの法則($I = V \times G$)に従ってセルを流れ、キルヒホッフの電流則に従ってビット線に沿って足し合わされます。これにより、行列とベクトルの乗算全体が一つの物理的なステップで完了します。
インメモリ演算がロボットやドローンにとって特に重要なのはなぜですか? 移動ロボットやドローンは、サイズ、重量、電力、コスト(SWaP-C)の厳しい制約の下で動作します。搭載バッテリーに頼っており、重い冷却用ラジエーターや高出力の電源を支えることはできません。インメモリ演算は10倍から1,000倍のエネルギー効率をもたらし、ロボットが10Wから20Wの電力枠の中で複雑な視覚・言語・行動モデルを現地で動かしながら、バッテリーの持続時間を保てるようにします。
モノリシックなチップに比べたチップレット方式の利点は何ですか? モノリシックなチップは、すべての機能ユニットを一つの大きなシリコンダイに統合します。ダイが大きくなるほど製造上の欠陥率は指数関数的に増え、歩留まりが下がり、単価が上がります。チップレット・アーキテクチャはシステムを小さく標準化されたシリコンダイに分割し、それぞれを高い歩留まりで個別に製造して、高速のマイクロバンプで接続します。これにより、特定の産業用途の電力や形状の要件に合わせたモジュール式で柔軟な構成が可能になります。
この技術の主な商用パートナーは誰ですか? Mythic AIのインメモリ演算プラットフォームは現在、二つの大手企業とのパートナーシップに支えられています。バッテリーの持続時間を延ばすために、このアーキテクチャを戦術防衛ドローン、無人ロボットプラットフォーム、境界警備拠点に組み込んでいるロッキード・マーティンと、車両の状況認識と車内センシング向けに低コストで車載認証を受けたAIチップを目指している本田技研工業です。
参考文献 #
- Economist Enterprise, (2026). フィジカルAI・ロボティクス・サミット:自律システムによる運用上の優位性 ⧉. Economist Enterprise.
- Ozcelik, T., (2026). ムーアの法則の先へ:高性能ロボティクスを支える電力 ⧉. Mythic AI.
- Cukier, K., (2026). 自律的な知能に課される熱力学の上限 ⧉. The Economist.
- Marković, D., Mizrahi, A., Querlioz, D., & Grollier, J., (2020). ニューロモルフィック・コンピューティングのための物理学 ⧉. Nature Reviews Physics, 2, 499-510.
- Universal Chiplet Interconnect Express, (2025). UCIe仕様2.0:ダイ間インターコネクト標準 ⧉. UCIe Consortium.
- IEEE, (2026). デバイスとシステムの国際ロードマップ(IRDS):CMOSの先とコンピュート・イン・メモリ ⧉. IEEE Standards Association.
最終確認日 .
最終確認日 .
この記事を転載する
Medium用フォーマットをコピー
# ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau

> Originally published at [https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/](https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/)

ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。

Read the full article on sebastienrousseau.com: https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/
Mastodon用フォーマットをコピー
ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau

ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。

https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/
LinkedIn用にフォーマットしてコピー
ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau

ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。.

主要な戦略的ポイントをまとめます:

- 熱力学の壁:フィジカルAIがクラウドに住めない理由. 「Moving past Moore’s law: the power behind high-performance robotics」(ムーアの法則の先へ:高性能ロボティクスを支える電力)と題した対談で、Kenneth…
- アーキテクチャの命題:コンピュート・イン・メモリ(CIM). 熱力学的なボトルネックを解決するために、Mythic AIはあるアーキテクチャ思想を推し進めてきた。別々の処理装置とメモリプールの間でデータを往復させるのではなく、メモリそのものがコンピューターにならなければならない、という考え方だ。.
- モジュール型チップレット戦略. アナログのコンピュート・イン・メモリはエネルギーと遅延の方程式を解くが、多様な商用分野にシリコンを展開するには、パッケージングの柔軟性が必要になる。大きくモノリシックなシステム・オン・チップ(SoC)は、欠陥率が指数関数的に増え、ウェハーの歩留まりが悪く、製品構成の柔軟性もない。Ozcelikはそうした製品を製造する代わりに、モジュール型チップレット戦略を説明した。.
- アーキテクチャの比較:エッジロボティクスのための計算パラダイム. 出典:Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate、ロンドン、2026年10月13日)で示された対談のデータと半導体アーキテクチャの仕様をまとめたもの。.

この記事で述べた課題に対して、貴組織はどのようなアプローチをとっていますか?

→ https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/

#インメモリ演算 #MythicAi #TanerOzcelik #ムーアの法則 #フォン・ノイマン・ボトルネック

Sebastien Rousseau | CC-BY-4.0
この記事を引用
ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau
ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。
BibTeX
@online{rousseau2026ムーアの法則の先へ,
  author  = {Rousseau, Sebastien},
  title   = {{ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau}},
  year    = {2026},
  url     = {https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/},
  urldate = {2026}
}RIS
TY  - GEN
AU  - Rousseau, Sebastien
TI  - ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau
PY  - 2026
UR  - https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/
ER  -
Vancouver
Rousseau S. ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau. sebastienrousseau.com. 2026 Oct 13. Available from: https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/
Chicago
Rousseau, Sebastien. "ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau." sebastienrousseau.com. October 13, 2026. https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/.
APA
Rousseau, S. (2026, October 13). ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau. sebastienrousseau.com. https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/
この記事を転載
ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau
ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。
本記事のライセンスは Creative Commons Attribution 4.0 International. 転載の際は正規URLへの帰属表示が必要です。
ムーアの法則の先へ:インメモリ演算とチップレットがエッジロボットを変える — Sebastien Rousseau

ロンドンのEconomist Enterprise Physical AI and Robotics Summitで、Mythic AIのTaner Ozcelik会長兼CEOが、インメモリ演算とチップレットでフォン・ノイマンのメモリの壁を破り、エッジロボティクスに10倍から1000倍のエネルギー効率をもたらす方法を語った。

Originally published at https://sebastienrousseau.com/ja/2026-10-13-muua-hosoku-saki-inmemori-enzan-chippuretto/ by Sebastien Rousseau.
Licensed under CC-BY-4.0.