
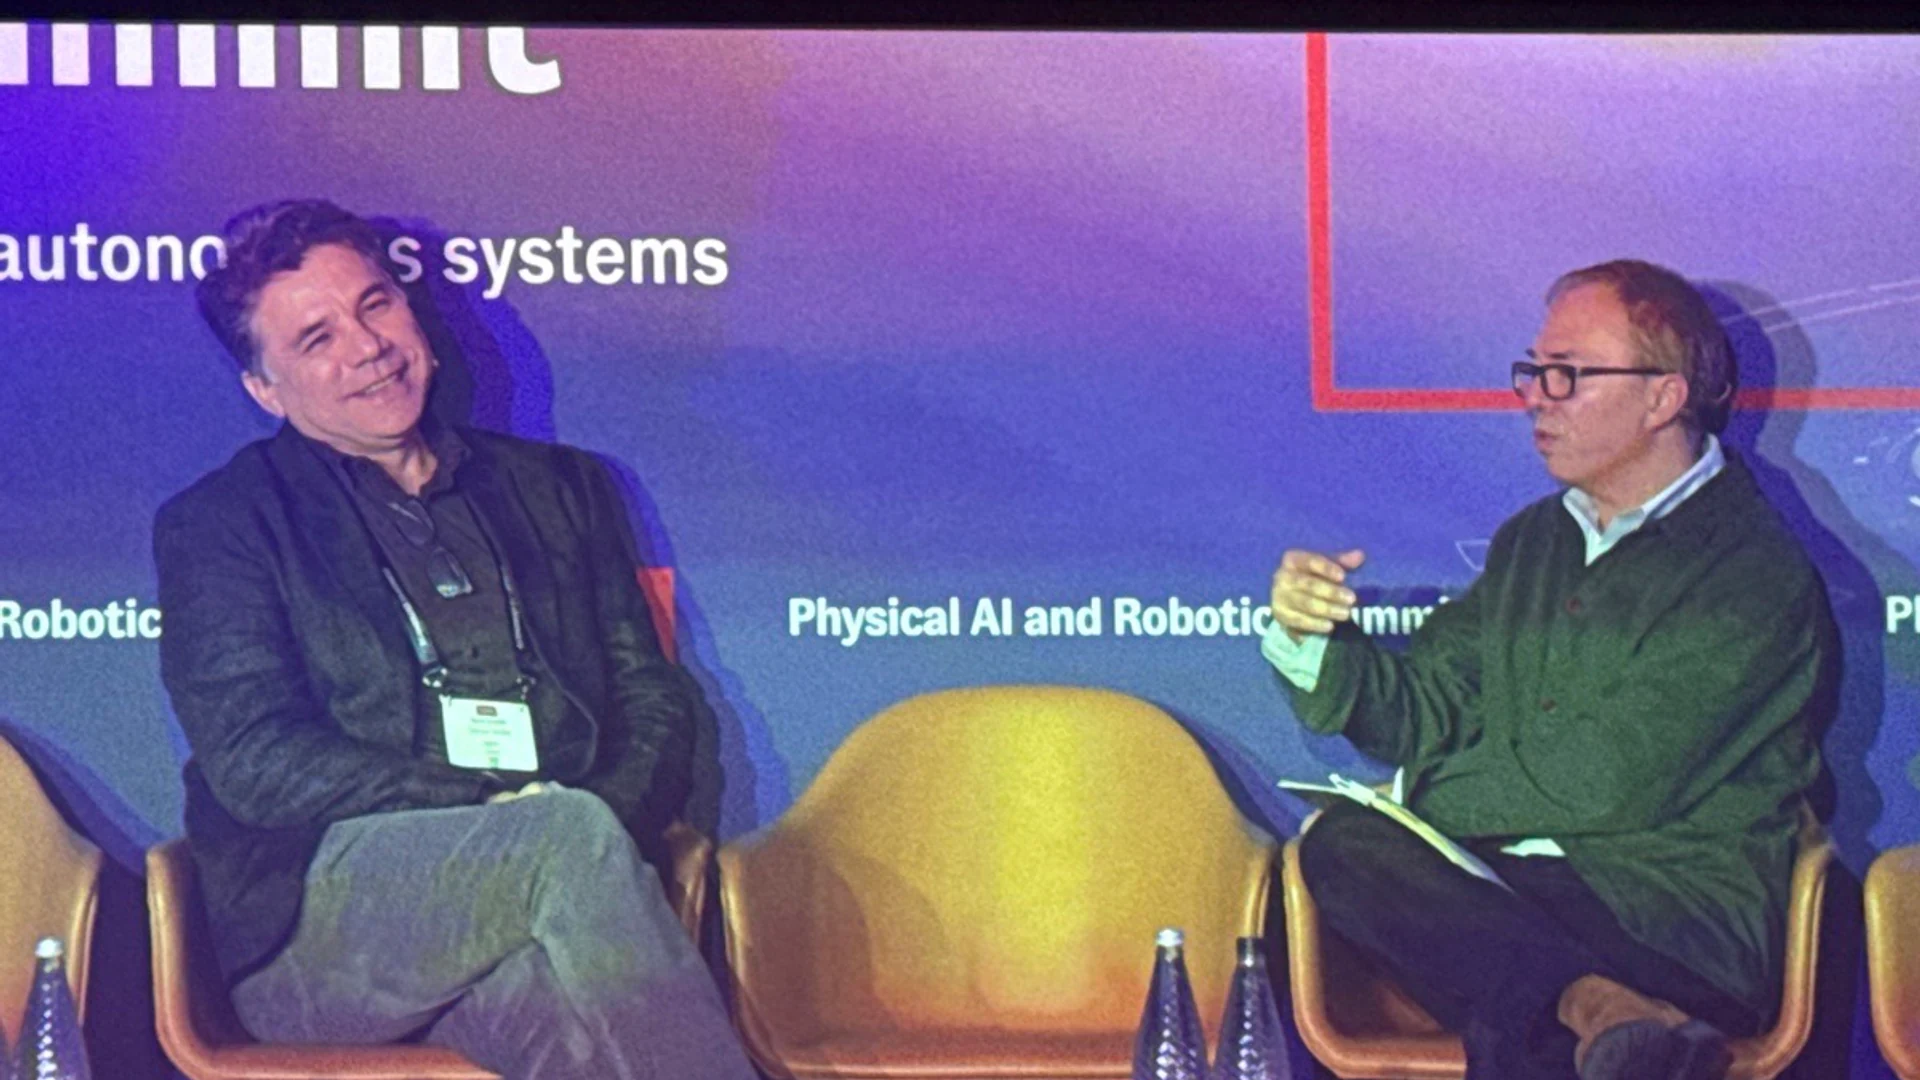
반세기 넘게 컴퓨팅의 발전은 무어의 법칙을 따랐다. 18개월에서 24개월마다 실리콘 위에 두 배의 트랜지스터를 집어넣는다는 법칙이다. 그러나 피지컬 AI와 자율 로보틱스라는 새로운 영역에서 무어의 법칙은 열역학 법칙과 충돌했다. 자율 드론, 사족 보행 로봇, 수술용 매니퓰레이터, 자율주행차는 700와트급 서버용 GPU나 냉각탑을 싣고 다닐 수 없다. 2026년 10월 13일 런던에서 열린 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 회장 겸 최고경영자 Taner Ozcelik은 Kenneth Cukier와 대담하며 이 교착 상태를 깨는 데 필요한 아키텍처 혁명, 곧 아날로그 컴퓨트 인 메모리(CIM)와 모듈형 칩렛을 통해 무어의 법칙 너머로 나아가는 길을 살펴보았다.
열역학의 벽: 피지컬 AI가 클라우드에 살 수 없는 이유 #
“Moving past Moore’s law: the power behind high-performance robotics”(무어의 법칙 너머로: 고성능 로보틱스를 움직이는 전력)라는 제목의 대담에서 Kenneth Cukier는 기업 자율화가 맞닥뜨린 핵심 공학적 딜레마를 짚었다. 인공지능 모델은 파라미터 규모와 인지 능력 모두에서 커지고 있지만, 물리적 기계는 가혹한 SWaP-C 제약(크기, 무게, 전력, 비용) 아래에서 움직인다.
오늘날 AI의 최전선은 거대한 서버 클러스터 전체에서 150메가와트 이상을 끌어 쓰는 하이퍼스케일 데이터센터에 자리 잡고 있다. Ozcelik이 지적했듯이 이 아키텍처는 생물학적 기준점과 수백만 배나 동떨어진 에너지 규모로 작동한다. 인간의 뇌는 실시간으로 이어지는 감각 운동 협응, 의미 추론, 시공간 탐색을 약 20와트의 대사 전력 안에서 해낸다.
역사적으로 로보틱스 엔지니어들은 추론을 클라우드에 맡겨 탑재 연산의 한계를 피하려 했다. 그러나 임무가 중요한 산업, 항공우주, 방위 환경에서 클라우드에 의존하는 자율성은 아키텍처상 불가능하다.
- 지연 편차와 지터: 빠른 폐루프 로봇 제어에는 50Hz에서 1,000Hz의 결정론적 모터 갱신(왕복 20밀리초 미만)이 필요하다. 이동통신망과 Wi-Fi 네트워크는 패킷 지터, 프레임 손실, 지연 급증을 일으켜 로봇 팔이 작업물을 떨어뜨리거나 자율주행차가 제동 기준을 놓치게 만든다.
- 대역폭 포화: 산업 현장에서 수십 대의 이동 로봇이 압축하지 않은 4K 영상과 LiDAR 포인트 클라우드를 여러 개 스트리밍하면 현장 무선 대역폭이 금세 바닥나고 과도한 클라우드 송신 요금이 붙는다.
- 운영 주권과 방해받는 연결: 지하 광산, GPS가 닿지 않는 터널, 외딴 건설 현장, 전술 군사 환경에서는 외부 네트워크 연결이 아예 없거나 적극적으로 방해받는다. 자율 시스템은 운영에 필요한 지능 전체를 엣지 차체에 직접 실어야 한다.
로봇에 일반적인 고성능 GPU를 달면 그 나름의 물리적 대가가 따른다. 열 스로틀링, 쓸모없는 탑재 중량을 더하는 거대한 방열판, 그리고 배터리 비행 시간을 몇 시간에서 몇 분으로 줄이는 높은 전력 소모다.
아키텍처의 명제: 컴퓨트 인 메모리(CIM) #
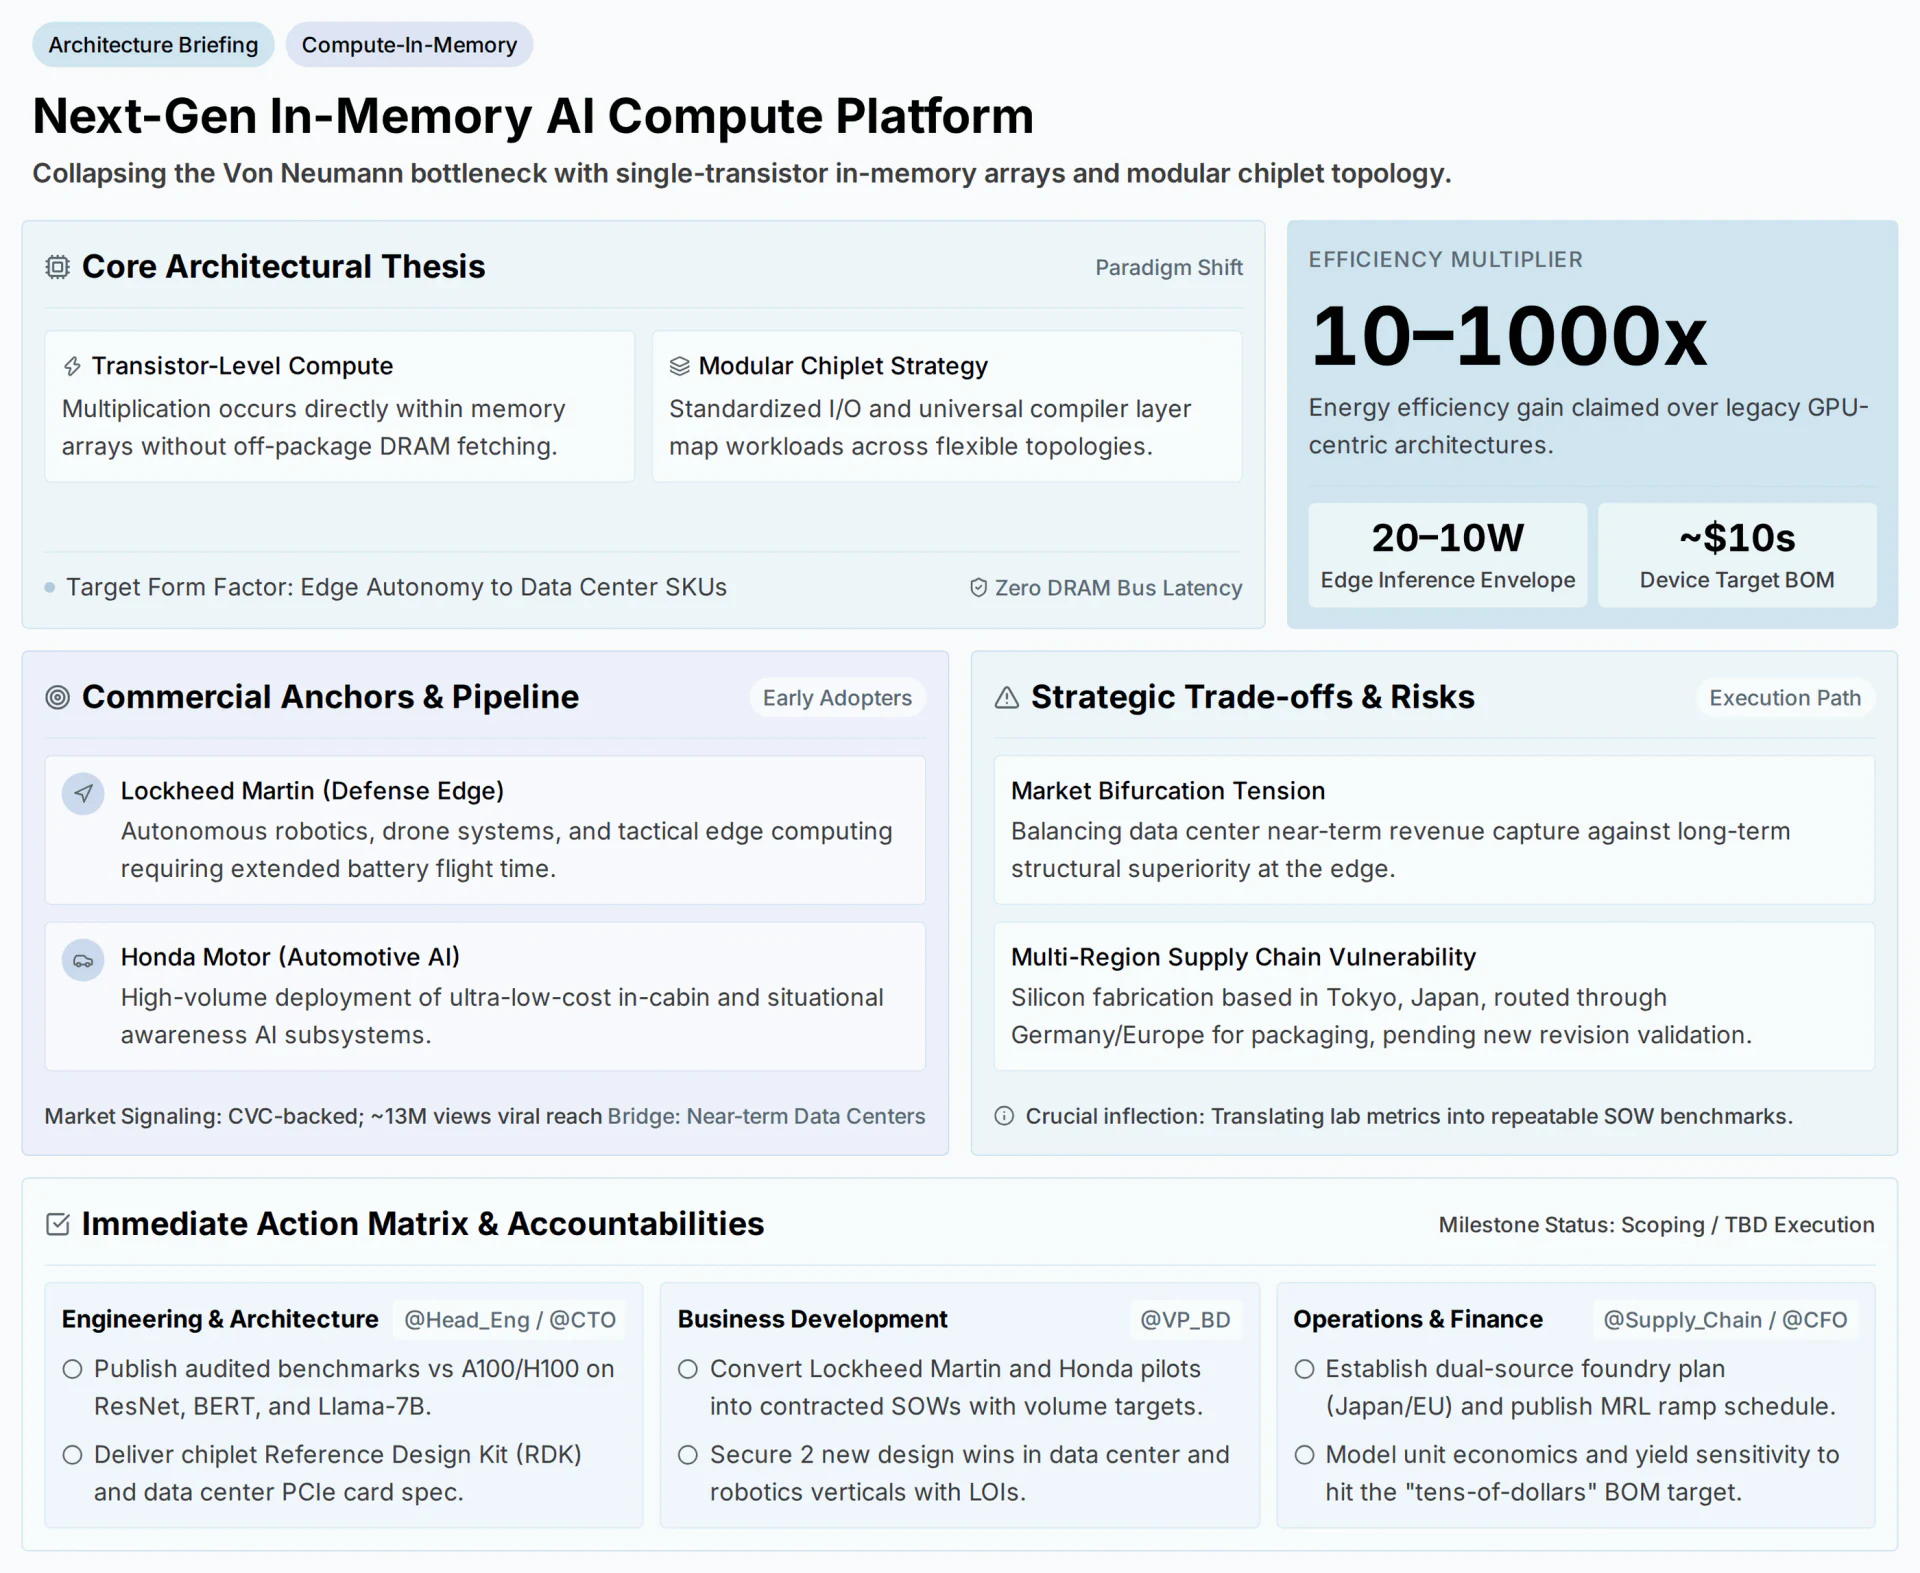
열역학적 병목을 풀기 위해 Mythic AI는 하나의 아키텍처 철학을 밀고 나갔다. 별도의 처리 장치와 메모리 풀 사이에서 데이터를 오가게 하는 대신, 메모리 자체가 컴퓨터가 되어야 한다는 것이다.
 .class="img-fluid clearfix"
단일 트랜지스터 행렬 곱셈의 물리학 #
고전적인 디지털 컴퓨팅에서 행렬 내적을 계산하려면 수천 개의 8비트 또는 16비트 가중치 값을 외부 DRAM에서 정전 용량이 큰 버스 선로를 통해 가져와 캐시 레지스터에 올리고, 디지털 ALU에서 곱셈을 수행한 뒤 결과를 다시 메모리에 써야 한다. 에너지의 90% 이상은 칩 사이를 잇는 구리 배선을 충전하고 방전하는 데 쓰인다.
인메모리 연산 아키텍처는 이 디지털 데이터 전송을 아날로그 회로의 물리학으로 대체한다.
가중치 프로그래밍. 신경망 가중치는 비휘발성 메모리 셀(개조된 플래시나 저항 변화 RAM 등)에 아날로그 컨덕턴스($G$)로 직접 기록된다. 한번 기록된 가중치는 메모리 어레이 안에 그대로 머물며, 추론 중에 불러오거나 옮기는 일이 없다.
입력 전압 변조. 입력 활성값(카메라의 시각 토큰 등)은 아날로그 전압 수준($V$)으로 바뀌어 어레이의 워드 라인을 따라 인가된다.
옴의 법칙에 의한 곱셈. 입력 전압이 각 메모리 셀을 지날 때 옴의 법칙($I = V \times G$)이 즉각적인 아날로그 곱셈을 수행해, 입력과 저장된 가중치의 곱에 비례하는 전류를 만든다.
키르히호프의 전류 법칙에 의한 누적. 세로 방향 비트 라인을 따라 수천 개의 병렬 메모리 셀에서 나온 전류가 키르히호프의 전류 법칙($\sum I = 0$)에 따라 자연스럽게 더해진다.
이렇게 하나의 플래시 메모리 어레이는 메모리 읽기를 한 번도 하지 않고 물리 수준에서 행렬과 벡터의 곱셈 전체를 단일 클록 사이클에 실행한다. 누적된 아날로그 전류는 어레이 가장자리에 있는 고속 아날로그 디지털 변환기(ADC)를 거쳐 다시 디지털 값으로 바뀐다.
모듈형 칩렛 전략 #
아날로그 컴퓨트 인 메모리가 에너지와 지연의 방정식을 풀어 준다 해도, 다양한 상업 분야로 실리콘을 넓히려면 패키징의 유연성이 필요하다. 크고 모놀리식인 시스템 온 칩(SoC)은 결함률이 기하급수적으로 늘고 웨이퍼 수율이 낮으며 제품 구성이 경직된다. Ozcelik은 그런 칩을 만드는 대신 모듈형 칩렛 전략을 제시했다.
이 패러다임에서는 작고 표준화된 인메모리 연산 타일을 따로 제조한 뒤 첨단 패키징으로 인터포저 위에 접합한다.
- 표준화된 고속 다이 간 인터커넥트: Universal Chiplet Interconnect Express(UCIe) 같은 새로운 표준을 활용해, 칩렛은 마이크로 범프를 통해 높은 대역폭 밀도와 피코초 수준의 지연으로 통신한다.
- 이종 구성: 시스템 설계자는 가벼운 드론 탑재체를 위해 인메모리 칩렛 두 개를 저가 ARM 제어 프로세서와 짝지을 수도 있고, 칩렛 열여섯 개를 고속 PCIe 인터페이스와 함께 조립해 엣지 데이터센터용 서버 가속 카드를 만들 수도 있다.
- 공통 컴파일과 워크로드 배치: 통합 컴파일러 계층이 표준 딥러닝 그래프(ONNX, PyTorch)를 받아들여 사용 가능한 칩렛 구성에 모델 계층을 자동으로 나누어 배치하고, 칩렛 간 통신을 최소화하도록 데이터 경로를 최적화한다.
아키텍처 비교: 엣지 로보틱스를 위한 연산 패러다임 #
| 아키텍처 관점 | 표준 디지털 GPU(NVIDIA Jetson / Orin) | 전용 엣지 NPU(Google Coral / Hailo) | 아날로그 컴퓨트 인 메모리 칩렛(Mythic AI) |
|---|---|---|---|
| 기본 메커니즘 | LPDDR5/HBM에서 가중치를 가져오는 디지털 SIMD/텐서 코어 | 온칩 SRAM에 가중치를 캐싱하는 디지털 시스톨릭 어레이 | 제자리에서 행렬 곱셈을 수행하는 아날로그 단일 트랜지스터 어레이 |
| 데이터 이동 오버헤드 | 높음(DRAM/SRAM 버스를 계속 충전하며 에너지의 85% 이상 낭비) | 중간(내부 SRAM 캐시 용량에 제한됨) | 내부 데이터 이동 없음. 가중치는 메모리 안에 영구히 머문다 |
| 추론 전력 범위 | 30W에서 75W 이상(팬 능동 냉각과 무거운 방열판 필요) | 5W에서 15W(수동 냉각 또는 최소 냉각) | 10W에서 20W(초소형 수동 방열) |
| 에너지 효율(TOPS/W) | 2에서 5 TOPS/W(시스템 수준) | 10에서 25 TOPS/W | 50에서 200 이상 TOPS/W(이론상 10배에서 1000배 효율) |
| 장치 부품표(BOM) | 연산 모듈당 £500에서 £2,500 이상 | 가속 보드당 £100에서 £350 | 양산 시 칩렛 단위당 수십 달러 |
| 메모리 병목(폰 노이만) | 심각함. 메모리 대역폭(GB/s에서 TB/s)에 제한됨 | 중간. 온칩 SRAM 용량(수 MB)에 제한됨 | 없음. 어레이 대역폭이 내부 메모리 행렬과 일치한다 |
| 주요 도입 분야 | 고급 자율주행차와 산업용 점검 로봇 | 스마트 카메라와 경량 임베디드 IoT 기기 | 고속 촉각 로보틱스, 전술 드론, 차량용 AI |
출처: Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate, 런던, 2026년 10월 13일)에서 제시된 대담 자료와 반도체 아키텍처 사양을 종합한 것.
산업별 의미 #
인메모리 연산의 상업적 검증은 전력과 비용의 제약 때문에 고급 파운데이션 모델의 도입이 그동안 막혀 온 산업에 파고들 수 있는지에 달려 있다.
전술 방위와 무인 시스템 #
방위 분야의 엣지 응용에서 에너지 효율은 곧바로 작전 생존성과 임무 지속 시간으로 이어진다. 소형 무인 항공 시스템(sUAS)과 전술 지상 로버는 배터리 무게에 크게 제약을 받는다. 정찰 드론에 기존 GPU를 달면 AI 인지 스택에 전력을 대는 것만으로 체공 시간이 30%에서 50%까지 줄어든다.
Mythic AI와 록히드 마틴의 전략적 협력은 전술 엣지 시스템, 자율 드론 군집, 원격 감시 거점에 인메모리 연산을 넣는 데 초점을 맞추고 있다. 연산 전력을 50W에서 10W 미만으로 줄이면 전술 드론은 방해를 받고 GPS를 쓸 수 없는 작전 지역에서 멀티모달 객체 분류, 전자전 신호 처리, 시각 관성 주행 거리 측정을 현장에서 실행하면서도 비행 시간을 늘릴 수 있다.
차량 상황 인식과 차내 AI #
자동차 분야에서 1차 협력사급 제조사들은 극심한 마진 압박을 받고 있다. 플래그십 전기차는 £2,000짜리 수랭식 자율주행 컴퓨터의 비용을 감당할 수 있지만 대중 시장 차량은 그럴 수 없다.
혼다와 Mythic AI의 파트너십은 이 상업적 마찰을 겨냥한다. 자동차 제조사에게 필요한 것은 수백 달러가 아니라 수십 달러짜리의 대량 생산용 차량 인증 AI 칩이다. 이 칩은 제조 비용과 조립 복잡도를 높이는 복잡한 수랭 루프 없이 운전자 모니터링 시스템, 사각지대 객체 분할, 360도 서라운드 인지를 실행할 수 있어야 한다.
산업용 엣지 데이터센터와 이동형 풀필먼트 #
인메모리 연산은 아키텍처상 엣지에 최적화되어 있지만, Mythic은 엣지 데이터센터와 창고 풀필먼트 거점을 위한 PCIe 가속 카드를 제공하는 의도적인 교량 전략을 펴고 있다. 수백 대의 자율 이동 로봇(AMR)이 움직이는 시설에서는 군집 조정 모델을 돌리는 엣지 서버 랙이 시설의 전기 인입 용량과 냉각 한계에 묶여 있다. 인메모리 가속 카드를 쓰면 시설은 전력 인프라를 증설하지 않고도 현장 추론 처리량을 몇 배로 늘릴 수 있다.
공급망 회복탄력성과 제조 지리 #
Ozcelik의 브리핑에서 중요한 부분 하나는 공급망 주권이었다. 실리콘을 안정적으로 제조하고 패키징하고 대규모로 출하할 수 없다면 하드웨어 혁신은 의미가 없다.
Mythic AI는 국제적으로 분산된 제조 체계를 갖추었다.
- 실리콘 제조: 핵심 인메모리 웨이퍼 생산은 일본 도쿄에 기반을 두고, 정밀 반도체 제조와 성숙한 아날로그/플래시 공정 노드에서 일본이 쌓아 온 강점을 활용한다.
- 첨단 패키징과 조립: 웨이퍼는 유럽(구체적으로 독일)으로 보내져 칩렛 다이싱, 다중 다이 기판 접합, 자동 광학 검사를 거친다.
- 리비전 검증: 회사는 현재 최신 실리콘 리비전의 검증을 마무리하고 있으며, 실험실의 수율 지표를 자동차와 방위 양산을 위한 반복 가능한 양산 수준의 작업 기술서(SOW)로 옮기는 데 집중하고 있다.
이처럼 여러 지역에 걸친 방식은 지정학적 단일 취약점을 피하는 동시에 유럽과 아시아의 기업 파트너에게 지리적으로 다변화된 공급망을 제공한다.
결론 #
Economist Enterprise Physical AI and Robotics Summit에서 Taner Ozcelik과 Kenneth Cukier가 나눈 대담은 앞으로 10년 동안 자율 시스템을 지배할 물리적 현실을 그려 냈다. 트랜지스터 미세화의 단순한 지표로서 무어의 법칙은 더 이상 피지컬 AI 혁명을 떠받치기에 충분하지 않다.
컴퓨팅 아키텍처가 논리와 메모리를 분리하는 폰 노이만 방식에 매달려 있는 한, 로보틱스는 배터리 무게, 방열, 감당하기 어려운 부품표 비용에 계속 묶여 있을 것이다. 디지털 데이터 이동에서 아날로그 인메모리 연산 어레이와 모듈형 칩렛 구성으로 옮겨 감으로써, 반도체 공학은 자율 시스템이 필요로 하는 계단식 효율 도약을 이뤄 내고 있다.
700W 데이터센터 클러스터에서 15W 엣지 실리콘으로의 전환이야말로 물리적 자율성으로 가는 진짜 관문이다. 결국 현실 세계에서 움직이는 로봇은 현실 세계의 에너지 법칙을 따라야 하며, 인메모리 연산은 실리콘과 생물 사이의 간극을 잇는 아키텍처다.
자주 묻는 질문 #
AI 하드웨어에서 폰 노이만 병목이란 무엇인가요? 폰 노이만 병목은 중앙 처리 장치(ALU)와 시스템 메모리(DRAM)가 물리적으로 분리되어 생기는 처리량과 에너지의 한계를 말합니다. 수십억 번의 행렬 곱셈을 수반하는 인공지능 워크로드에서 프로세서는 전체 에너지의 85% 이상과 상당한 클록 사이클을 구리 버스로 데이터를 오가게 하는 데만 쓰며, 이 때문에 열과 지연의 심각한 병목이 생깁니다.
아날로그 컴퓨트 인 메모리(CIM)는 어떻게 작동하나요? 컴퓨트 인 메모리는 데이터를 옮기지 않고 메모리 셀 안에서 직접 수학 연산을 수행합니다. 신경망 가중치는 비휘발성 메모리 셀 안에 아날로그 컨덕턴스 상태로 저장됩니다. 어레이 전체에 입력 전압을 걸면 전류가 옴의 법칙($I = V \times G$)에 따라 셀을 흐르고, 키르히호프의 전류 법칙에 따라 비트 라인을 따라 더해집니다. 이렇게 행렬과 벡터의 곱셈 전체가 하나의 물리적 단계로 끝납니다.
인메모리 연산이 로봇과 드론에 특히 중요한 이유는 무엇인가요? 이동 로봇과 드론은 크기, 무게, 전력, 비용(SWaP-C)의 엄격한 제약 아래에서 작동합니다. 탑재 배터리에 의존하며, 무거운 냉각 라디에이터나 고출력 전원을 감당할 수 없습니다. 인메모리 연산은 10배에서 1,000배 높은 에너지 효율을 제공해, 로봇이 10W에서 20W의 전력 범위 안에서 복잡한 시각 언어 행동 모델을 현장에서 실행하면서도 배터리 지속 시간을 지킬 수 있게 합니다.
모놀리식 칩에 비해 칩렛 방식의 장점은 무엇인가요? 모놀리식 칩은 모든 기능 단위를 하나의 큰 실리콘 다이에 통합합니다. 다이가 커질수록 제조 결함률이 기하급수적으로 늘어 생산 수율이 떨어지고 단가가 오릅니다. 칩렛 아키텍처는 시스템을 작고 표준화된 실리콘 다이로 나누어 각각 높은 수율로 따로 제조한 뒤 고속 마이크로 범프로 연결합니다. 덕분에 특정 산업의 전력과 폼 팩터 요구에 맞춘 모듈식의 유연한 구성이 가능해집니다.
이 기술의 주요 상업 파트너는 누구인가요? Mythic AI의 인메모리 연산 플랫폼은 현재 두 대기업과의 파트너십에 기반합니다. 배터리 지속 시간을 늘리기 위해 이 아키텍처를 전술 방위 드론, 무인 로봇 플랫폼, 경계 보안 거점에 통합하고 있는 록히드 마틴, 그리고 차량 상황 인식과 차내 센싱을 위한 저비용 차량 인증 AI 칩을 목표로 하는 혼다입니다.
참고문헌 #
- Economist Enterprise, (2026). 피지컬 AI 및 로보틱스 서밋: 자율 시스템을 통한 운영상의 우위 ⧉. Economist Enterprise.
- Ozcelik, T., (2026). 무어의 법칙 너머로: 고성능 로보틱스를 움직이는 전력 ⧉. Mythic AI.
- Cukier, K., (2026). 자율 지능에 걸린 열역학적 상한 ⧉. The Economist.
- Marković, D., Mizrahi, A., Querlioz, D., & Grollier, J., (2020). 뉴로모픽 컴퓨팅을 위한 물리학 ⧉. Nature Reviews Physics, 2, 499-510.
- Universal Chiplet Interconnect Express, (2025). UCIe 사양 2.0: 다이 간 인터커넥트 표준 ⧉. UCIe Consortium.
- IEEE, (2026). 국제 소자 및 시스템 로드맵(IRDS): CMOS 너머와 컴퓨트 인 메모리 ⧉. IEEE Standards Association.
최종 검토 .
최종 검토 .
이 기사 재게시하기
Medium용 형식 복사
# 무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau

> Originally published at [https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/](https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/)

런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.

Read the full article on sebastienrousseau.com: https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/
Mastodon용 형식 복사
무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau

런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.

https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/
LinkedIn용 형식으로 복사
무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau

런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.

주요 전략적 시사점은 다음과 같습니다:

- 열역학의 벽: 피지컬 AI가 클라우드에 살 수 없는 이유. “Moving past Moore’s law: the power behind high-performance robotics”(무어의 법칙 너머로: 고성능 로보틱스를 움직이는 전력)라는 제목의 대담에서 Kenneth Cukier는 기업 자율화가 맞닥뜨린 핵심 공학적 딜레마를 짚었다.
- 아키텍처의 명제: 컴퓨트 인 메모리(CIM). 열역학적 병목을 풀기 위해 Mythic AI는 하나의 아키텍처 철학을 밀고 나갔다.
- 모듈형 칩렛 전략. 아날로그 컴퓨트 인 메모리가 에너지와 지연의 방정식을 풀어 준다 해도, 다양한 상업 분야로 실리콘을 넓히려면 패키징의 유연성이 필요하다.
- 아키텍처 비교: 엣지 로보틱스를 위한 연산 패러다임. 출처: Economist Enterprise Physical AI and Robotics Summit(Convene 200 Aldersgate, 런던, 2026년 10월 13일)에서 제시된 대담 자료와 반도체 아키텍처 사양을 종합한 것.

이 글에서 다룬 과제에 대한 귀 조직의 접근 방식은 무엇입니까?

→ https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/

#인메모리연산 #MythicAi #TanerOzcelik #무어의법칙 #폰노이만병목

Sebastien Rousseau | CC-BY-4.0
이 기사 인용
무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau
런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.
BibTeX
@online{rousseau2026무어의,
  author  = {Rousseau, Sebastien},
  title   = {{무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau}},
  year    = {2026},
  url     = {https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/},
  urldate = {2026}
}RIS
TY  - GEN
AU  - Rousseau, Sebastien
TI  - 무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau
PY  - 2026
UR  - https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/
ER  -
Vancouver
Rousseau S. 무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau. sebastienrousseau.com. 2026 Oct 13. Available from: https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/
Chicago
Rousseau, Sebastien. "무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau." sebastienrousseau.com. October 13, 2026. https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/.
APA
Rousseau, S. (2026, October 13). 무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau. sebastienrousseau.com. https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/
이 기사 재게시
무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau
런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.
이 기사의 라이선스는 Creative Commons Attribution 4.0 International. 재게시 시 정규 URL 출처 표시가 필요합니다.
무어의 법칙 너머로: 인메모리 연산과 칩렛이 엣지 로봇을 바꾼다 — Sebastien Rousseau

런던의 Economist Enterprise Physical AI and Robotics Summit에서 Mythic AI의 Taner Ozcelik 회장 겸 CEO가 인메모리 연산과 칩렛으로 폰 노이만 메모리 벽을 깨고 엣지 로보틱스에 10배에서 1000배의 에너지 효율을 가져오는 방법을 설명했다.

Originally published at https://sebastienrousseau.com/ko/2026-10-13-mueoui-beopchik-neomeoro-inmemori-yeonsangwa-chipreti/ by Sebastien Rousseau.
Licensed under CC-BY-4.0.